최세은 로봇 시스템 개발자
최세은 프로필 사진

ROBOTICS SOFTWARE PORTFOLIO

최세은 로봇 시스템 개발자

웹 백엔드와 현장 장비 경험을 바탕으로
로봇 제어와 관제 소프트웨어를 개발합니다.

웹 백엔드 1년 7개월 장비 S/W 및 현장 대응 경험

경력

웹 백엔드와 장비 소프트웨어 경험

2025.04 – 2026.01

엑서테크 프리랜서

검사장비 S/W 유지보수 · 현장 대응

BMS 검사장비 CS 및 테스트 보조와 C# S/W 유지보수

미국 현장 파견 2회

개발검사장비 테스트 · 유지보수 1.5개월  /  비개발장비 셋업 · CS 3개월

2023.09 – 2025.03

에어텔닷컴 그룹 개발

웹 백엔드 · PHP / Laravel · 1년 7개월

PHP / Laravel 기반 상품 · 주문 · 정산 데이터 처리

커머스 채널 상품 연동과 내부 ERP 유지보수

재직 중 소속 변경 (마케팅하이랜즈 → 에어텔닷컴), 동일 개발 조직에서 업무 지속

2017.12 – 2019.06

마케팅하이랜즈 비개발

현지 파견 · 여행 OP · 1년 7개월

현 에어텔닷컴 그룹

베트남 다낭 현지 파견 — 호텔 B2B 세일즈와 여행 운영

예약 · 정산 · 고객 대응 및 호텔 협업

개발 경력은 웹 백엔드 1년 7개월입니다.
2017년 운영직으로 근무했던 회사에 소프트웨어로 전공을 바꿔 2023년 개발자로 다시 합류했습니다.

학력 및 전문 교육

전공과 로봇 소프트웨어 교육

신구대학교 · IT소프트웨어학과

3년제 · 2025년 졸업

졸업 학점 4.18 / 4.5

대한상공회의소 서울기술교육센터

AI융합 로봇 SW개발자 3기 과정 진행 중

FMS 관제 · LLM 경로 판단 · STM32/CAN · PLC

기술 스택

업무 · 프로젝트에서 실제로 사용한 범위

장비 · 제어

C / C++ C# (WinForms) STM32 CAN · UART · SPI · I2C · PWM MELSEC Q · GX Works2 · GT Designer3

로봇 · 관제

ROS 2 Nav2 MQTT Linux

서버 · 데이터

PHP Laravel REST API MySQL FastAPI PostgreSQL Docker

화면

JavaScript HTML React React Native (Expo)

협업 · 도구

Git Jira Confluence Figma Fusion 360

표시가 있는 항목은 실무에서 사용한 기술입니다.

프로젝트

기타협업 환경 셋업과 알림 연동
01 · 팀 E1I6 진행 중 담당 파트 · FMS AI 팀 7명 LLM 경로 생성

AX MULTI-ROBOT LOGISTICS

개인 담당 01 · 디자인 및 프론트엔드

FMS UI 설계 · React 구현

Figma와 Claude AI를 활용해 관제 UI 설계

ChatGPT와 Figma를 활용해 React 프론트엔드 구현

지도 · 로봇 상태 목적지 · LLM 경로 주행 조작 · 시뮬레이션

개인 담당 02 · AI·LLM

진행 중

최단 경로 생성·주행 · AI 충돌 예측

AI 모델 테스트·비교 후 최단 경로를 생성해 주행하도록 구현했습니다.
현재 AI 기반 충돌 모니터링·예측 기능을 구현 중이며, 이후 최적 경로 판단에 반영할 예정입니다.

AI 모델 선정 · 비교 Iterative · 84쌍 경로 검증 최단 경로 주행 AI 충돌 모니터링·예측 구현 중 최적 경로 반영 예정
ROS 2 / MQTT 로봇 연동 · A* 탐색 알고리즘 및 예외 처리는 팀원 담당
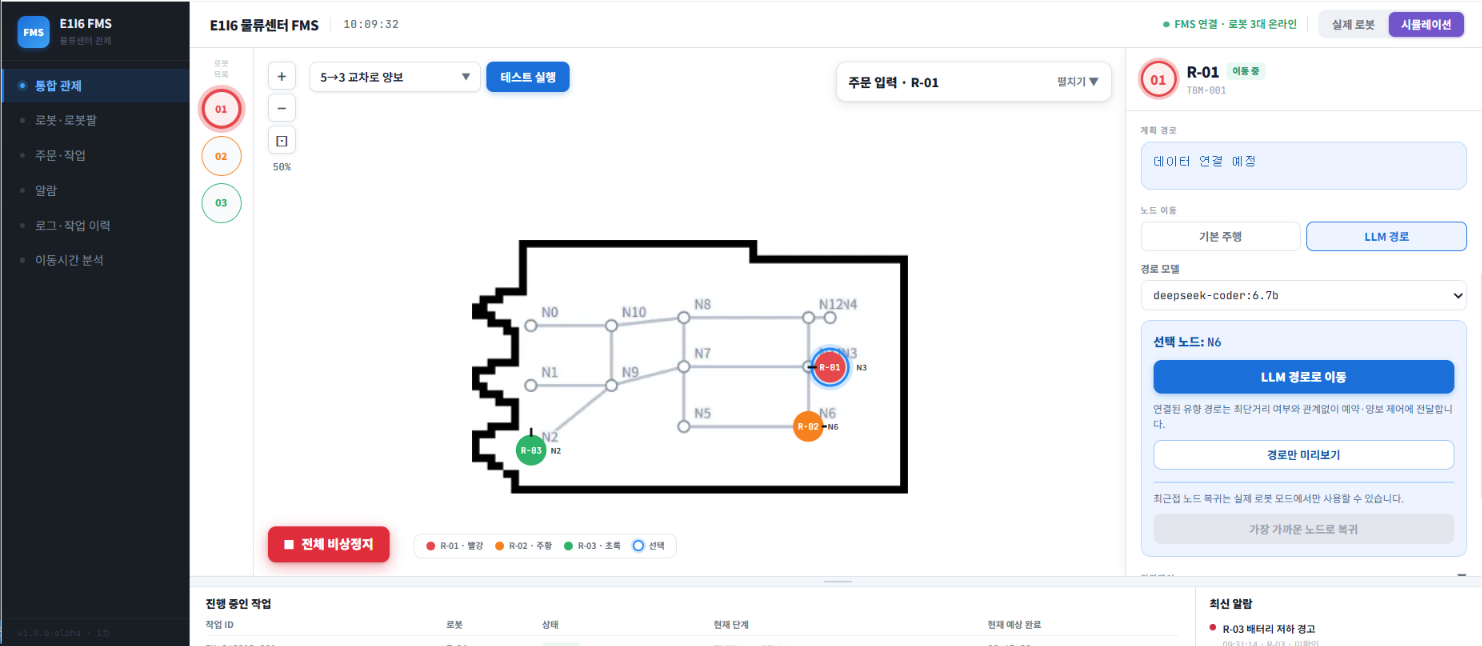
E1I6 FMS 시뮬레이션 — 로봇 위치, 노드 이동, LLM 경로 선택 화면
Figma 관제 화면 설계 보기

핵심 기능 시연 · 전체 시나리오

YouTube에서 보기
개인 담당 · FMS AI

LLM 경로 판단

비교 기준 수립 → 조건별 실험 → 모델·방식 선정

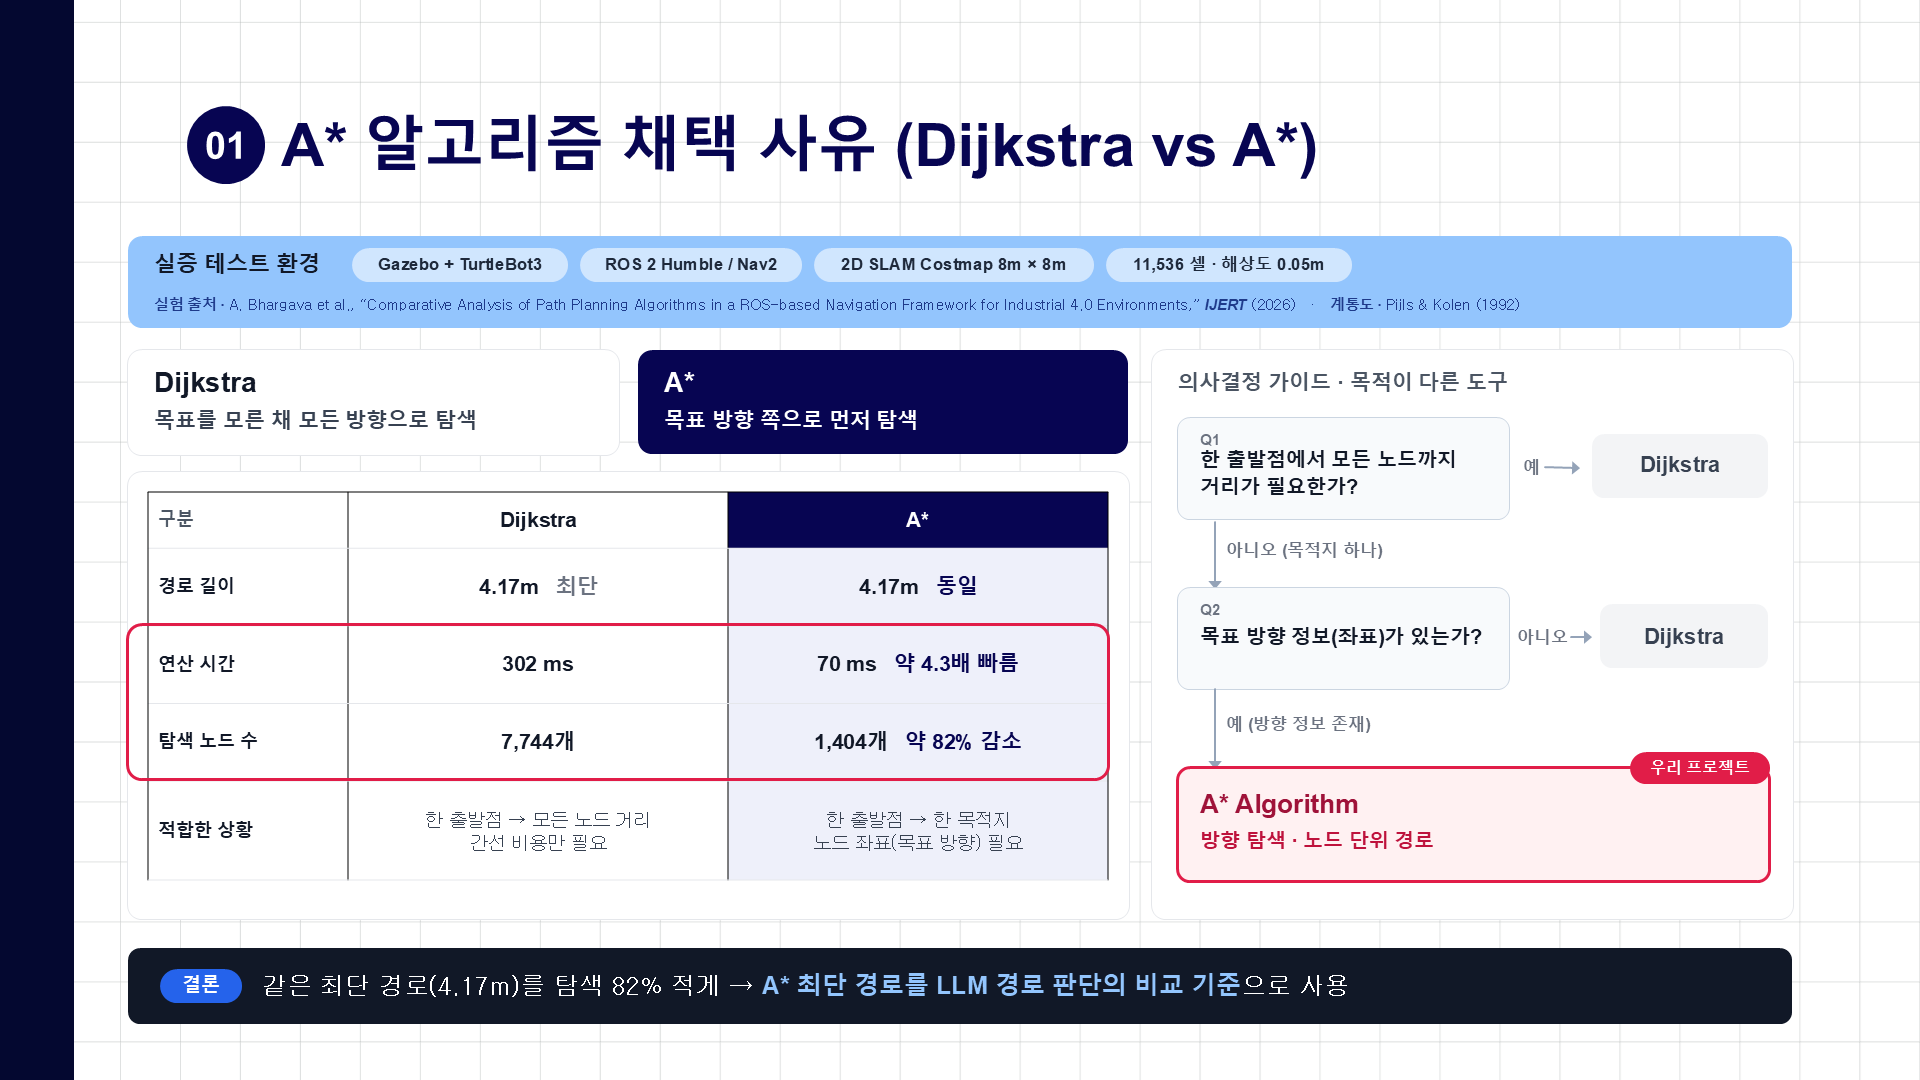
  • 논문 검토 · 비교 기준 선정논문의 Dijkstra·A* 비교 결과를 검토했습니다. 같은 최단 경로를 더 적은 노드 탐색으로 찾는 A*가 단일 목적지와 좌표 정보가 있는 프로젝트에 적합하다고 판단해, LLM 경로 평가 기준으로 선정했습니다.
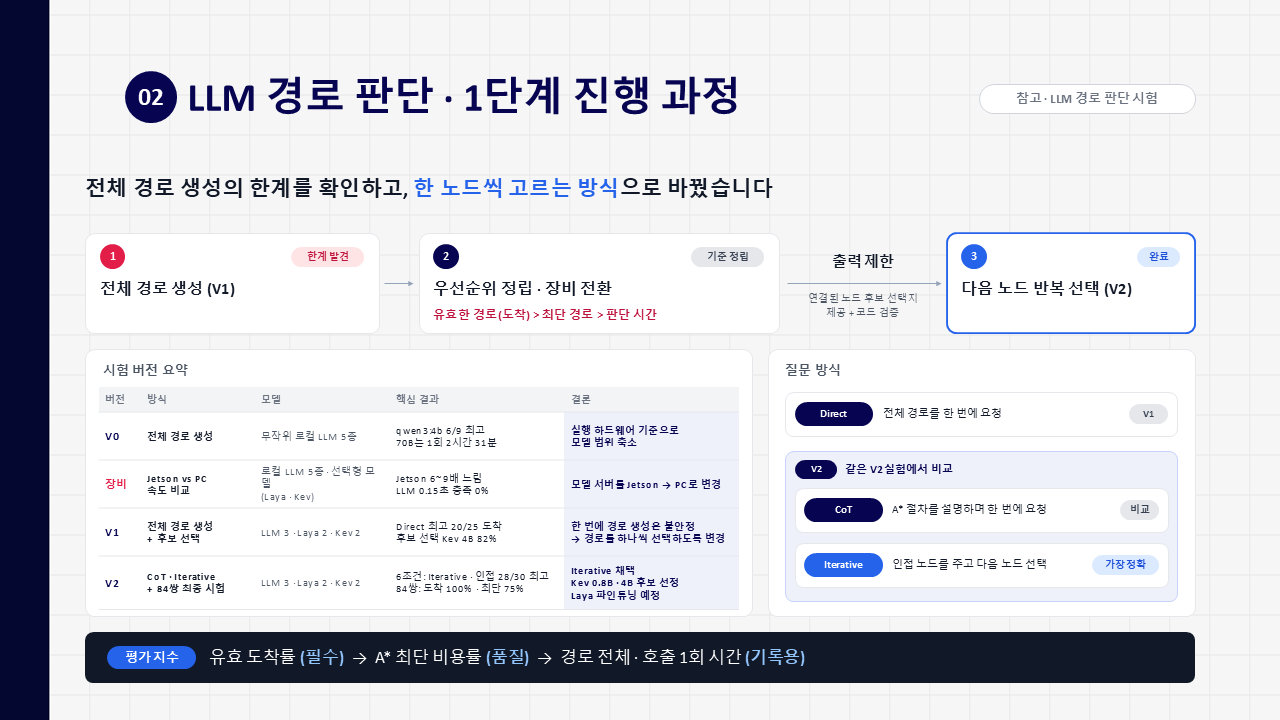
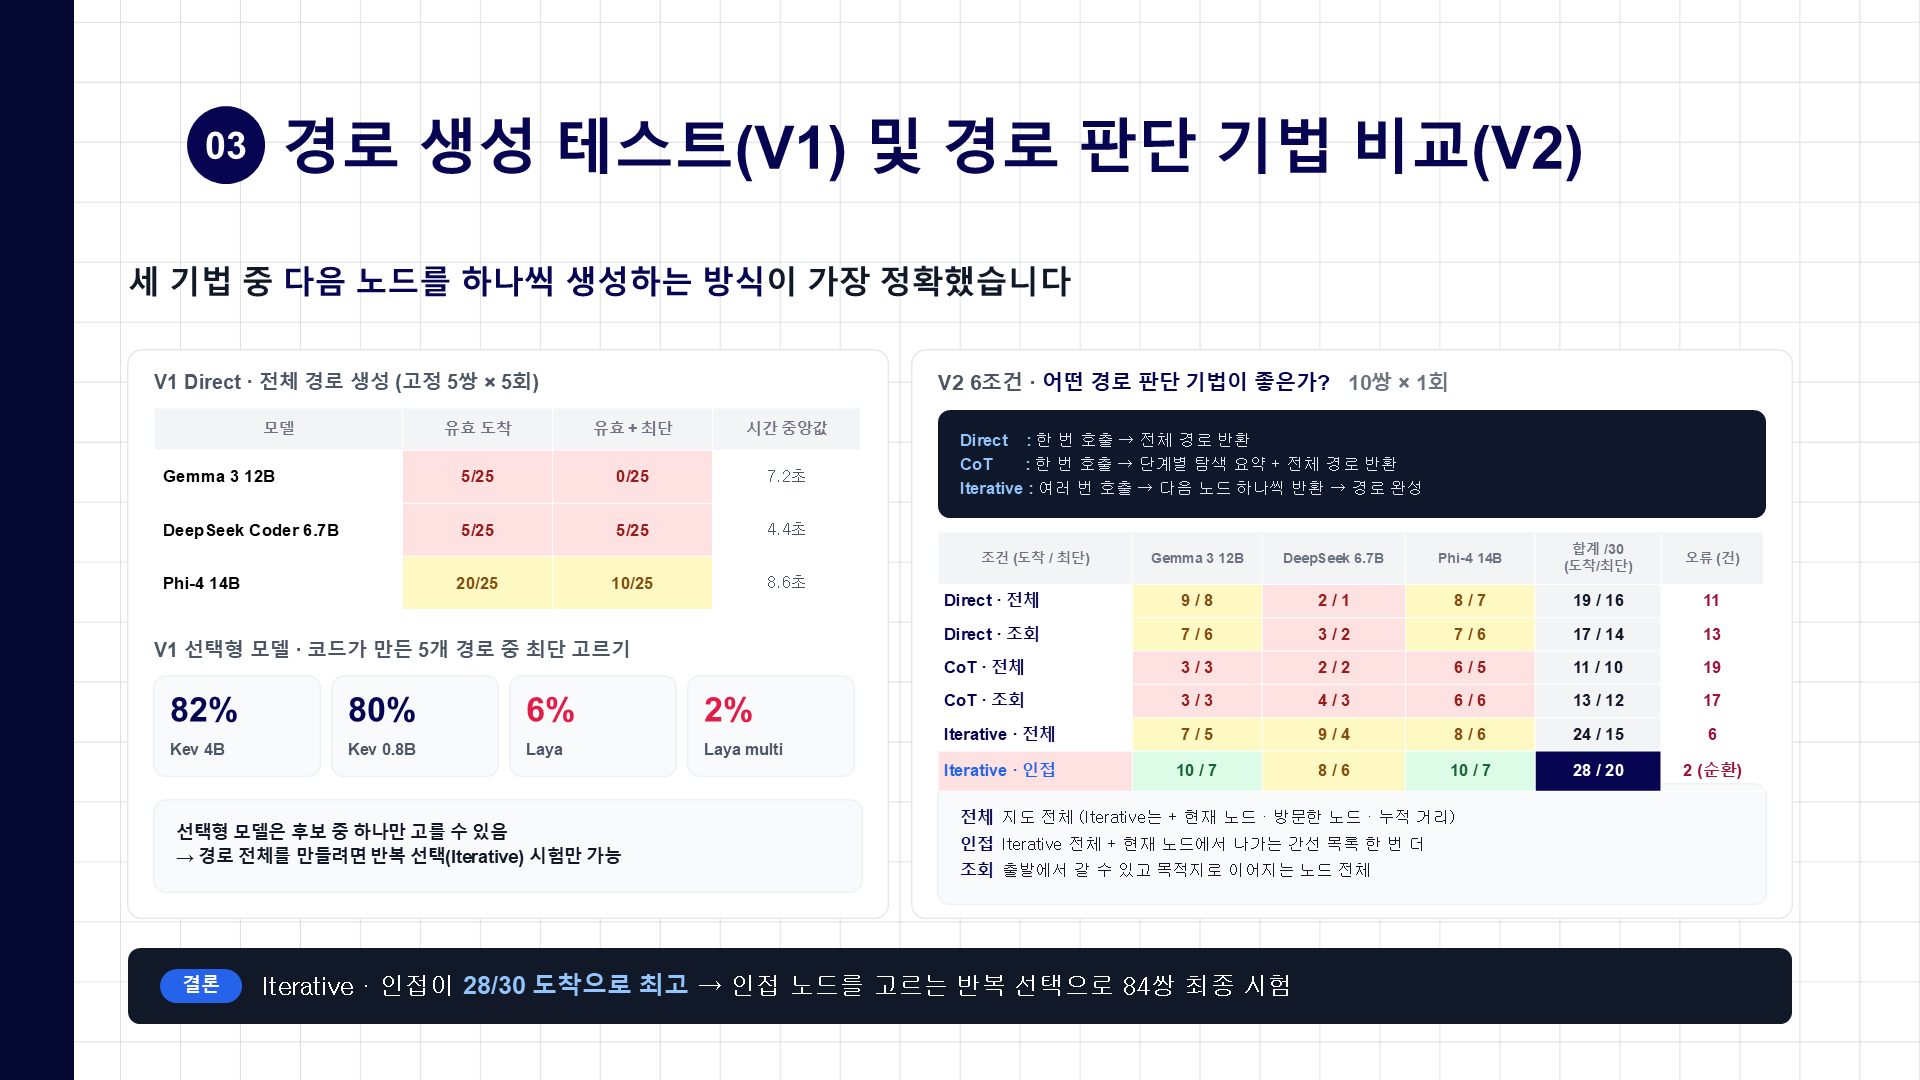
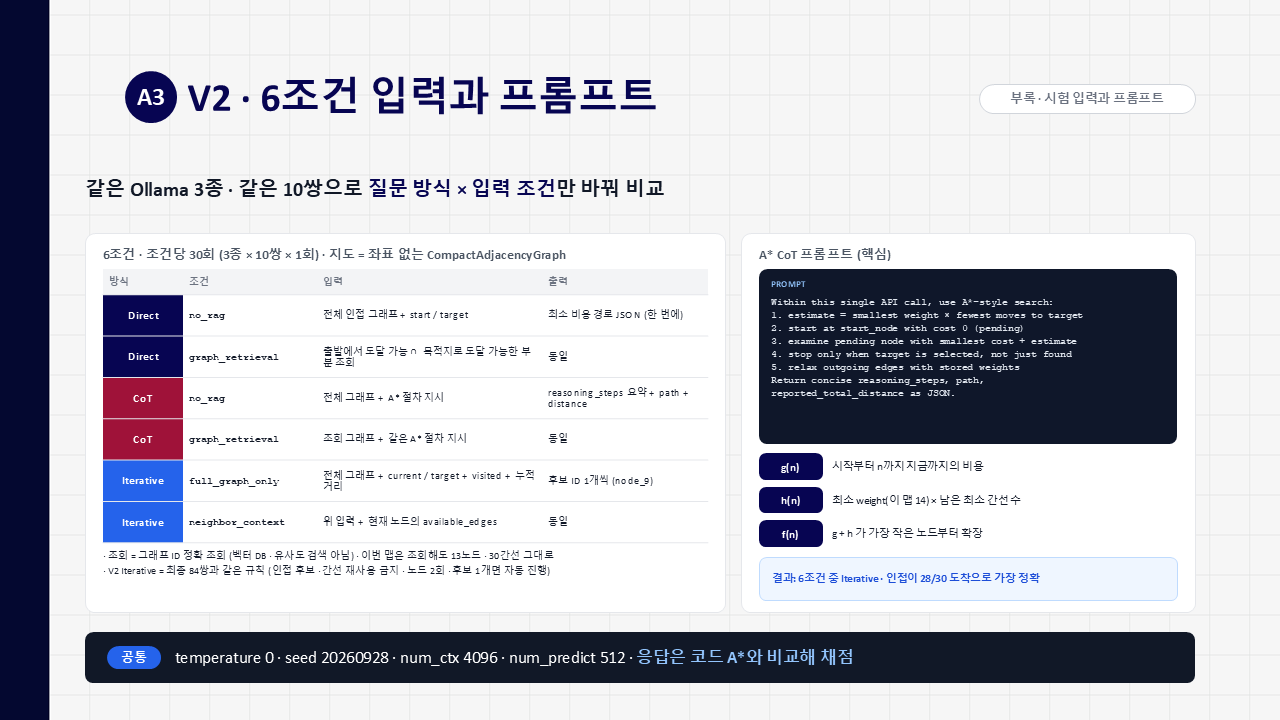
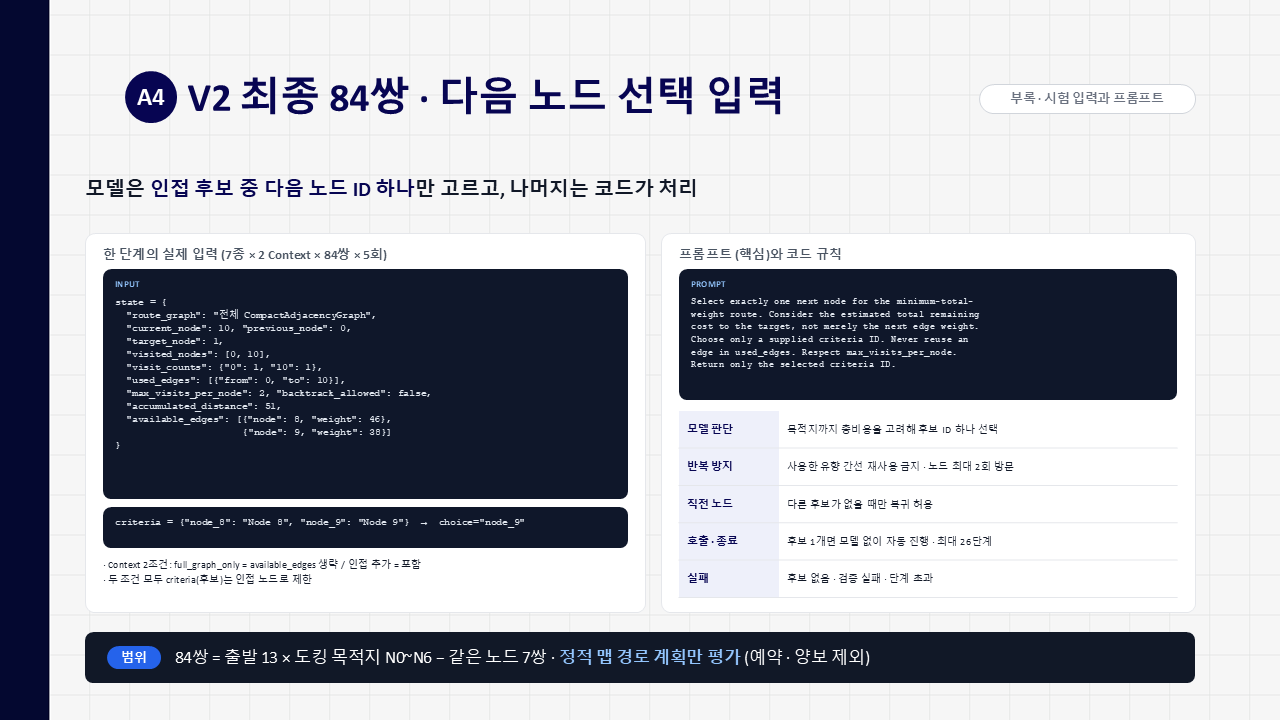
  • 조건별 실험PC·Jetson 실행 환경, Direct·CoT·Iterative 생성 방식, 전체 그래프·인접 노드 입력을 비교했습니다. 최종적으로 7개 모델을 2개 입력 조건에서 84쌍 × 5회, 총 5,880회 평가했습니다.
  • 선택 정확도 개선인접 노드를 하나씩 선택하는 Iterative 방식이 6조건 비교에서 30회 중 28회 도착했습니다. 이 방식에 연결 검증·재방문 제한을 적용해 없는 간선과 반복 경로를 줄였습니다.
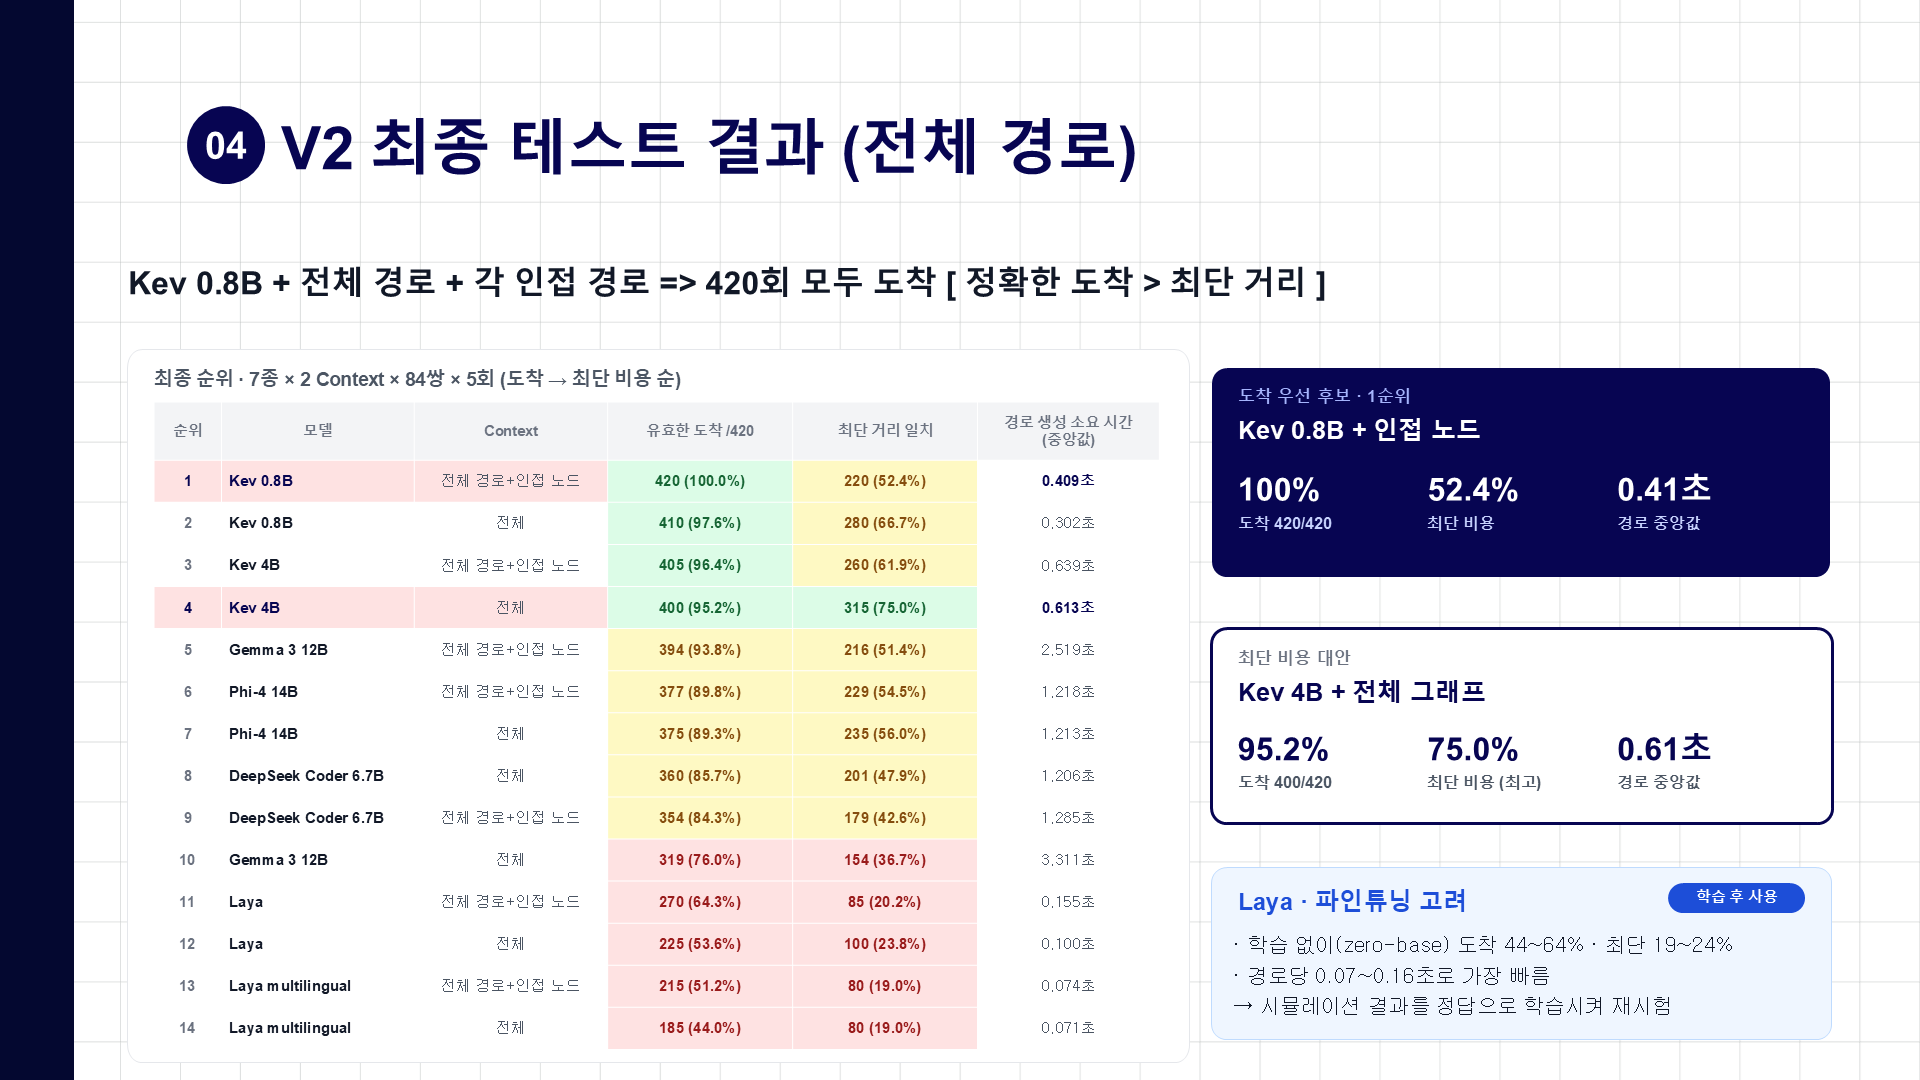
  • 모델 선택 조건과 우선순위도착률·최단 경로 일치율·응답 시간을 비교하고, 도착 안정성을 우선해 Kev 0.8B + 인접 정보를 채택했습니다. 최단 경로 비율이 높은 Kev 4B + 전체 그래프는 대안으로 비교했습니다.
현재 경로 탐색 규칙과 한계
  • 노드별 총 방문 횟수는 최대 2회로 제한합니다.
  • 같은 방향성 엣지는 한 번만 사용합니다.
  • 다음 후보를 고를 때 직전 노드를 우선 제외합니다.
  • 후보가 없을 때만 미사용 역방향 엣지를 통한 backtrace를 허용합니다. 이때도 노드 방문 제한을 적용합니다.

반복 탐색 중 경로 생성에 실패할 수 있으며, 이 규칙만으로 도착이나 최단 경로를 보장하지 않습니다.

LLM 경로 판단 발표자료

팀 발표자료 · 11장

1 / 11
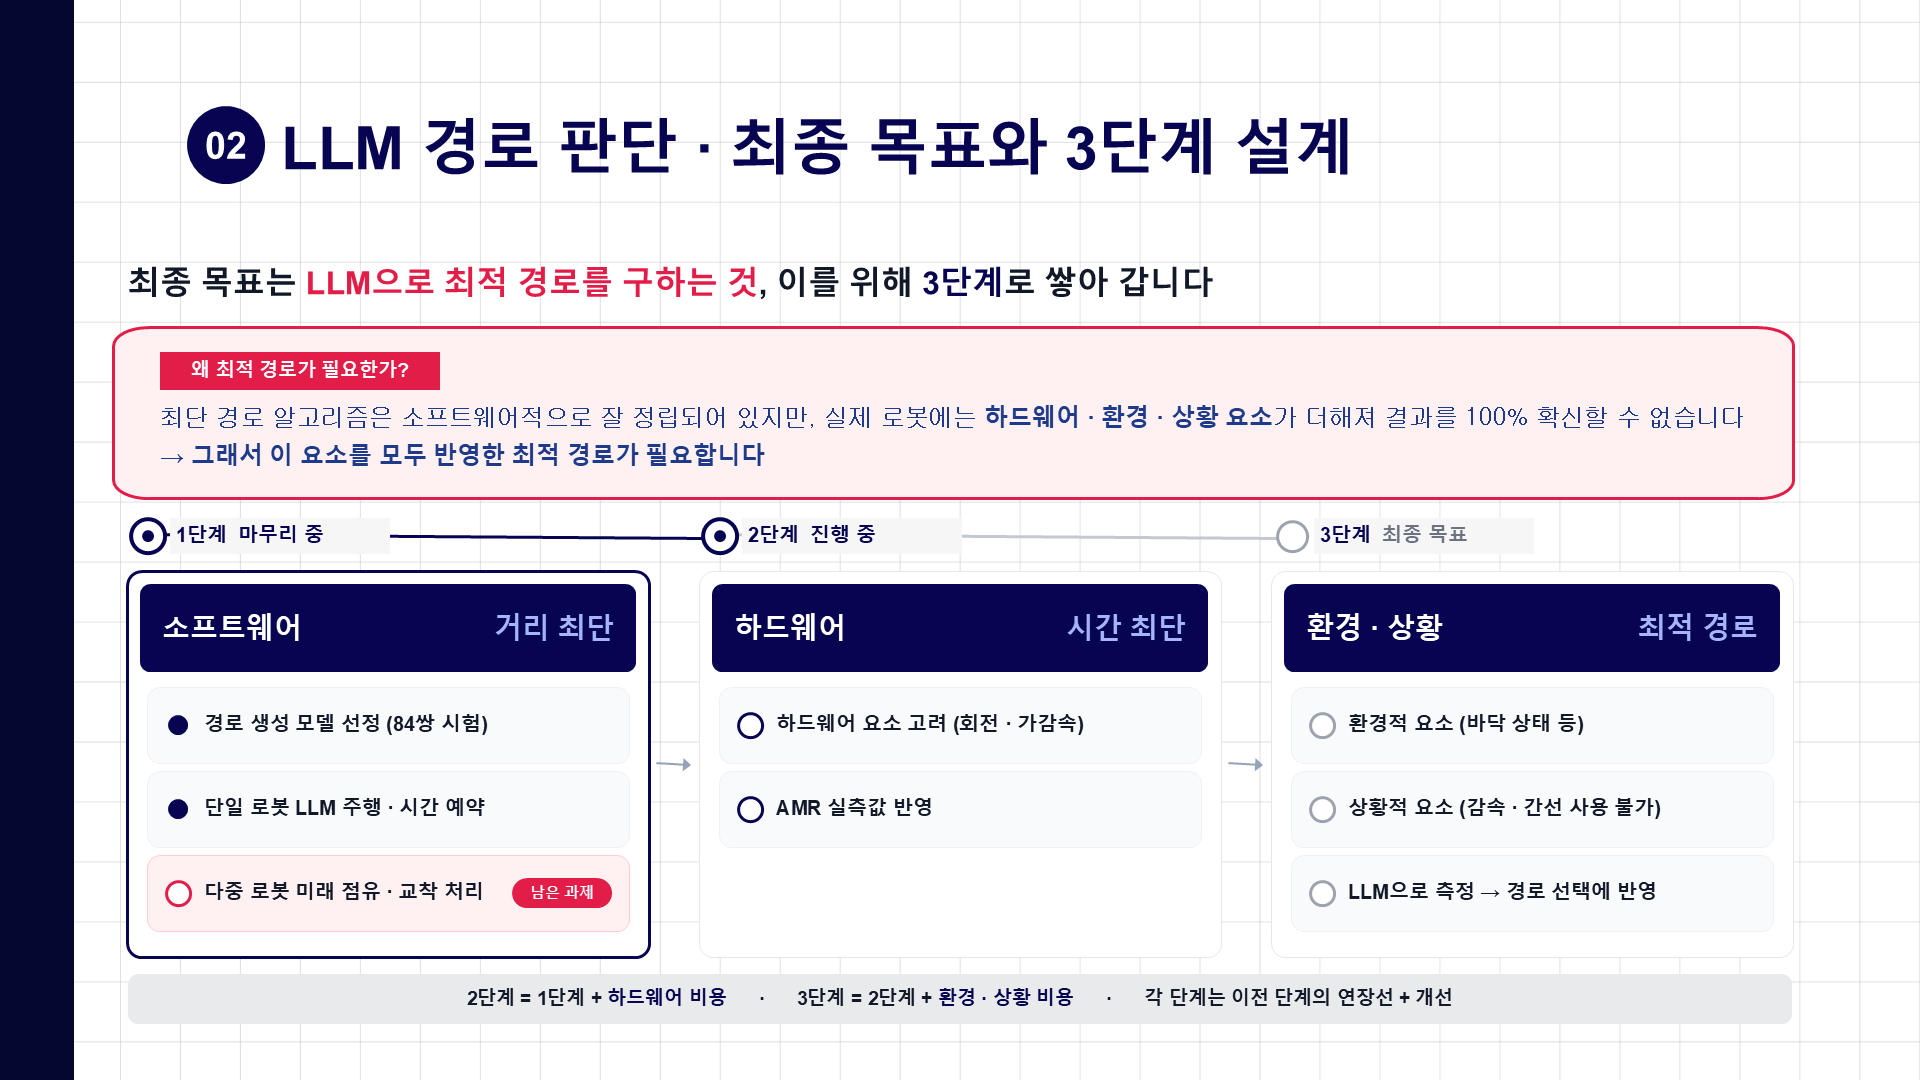
1장. LLM 경로 판단 최종 목표와 3단계 설계
01 · 최종 목표와 3단계 설계
2장. LLM 경로 판단 1단계 진행 과정
02 · 1단계 진행 과정
3장. V1과 V2 경로 판단 기법 비교
03 · V1·V2 기법 비교
4장. V2 최종 84쌍 시험 순위와 결론
04 · 84쌍 시험 결과
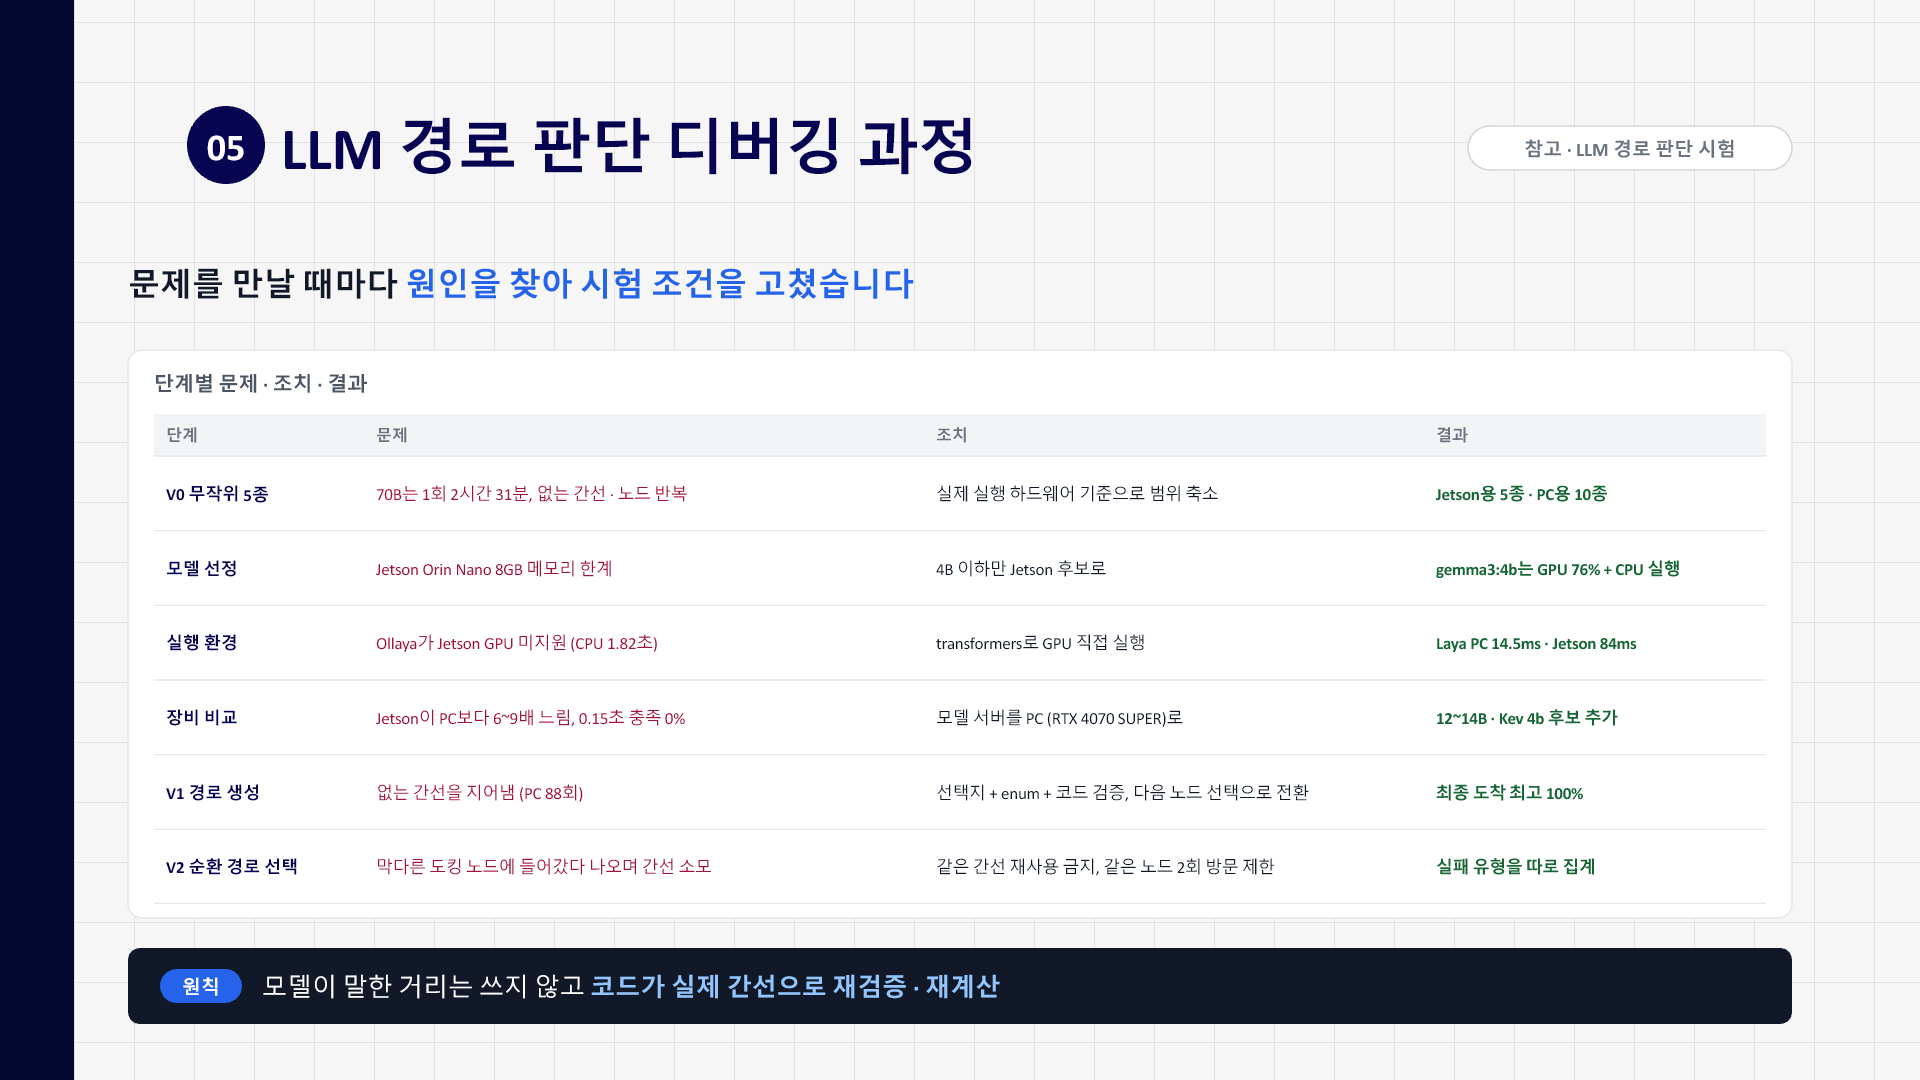
5장. LLM 경로 판단 디버깅 과정
05 · 디버깅 과정
6장. A* 알고리즘 채택 사유
06 · A* 알고리즘 채택 사유
09 · LLM 경로 생성 및 시뮬레이션 주행 시연 · 영상 파일 열기
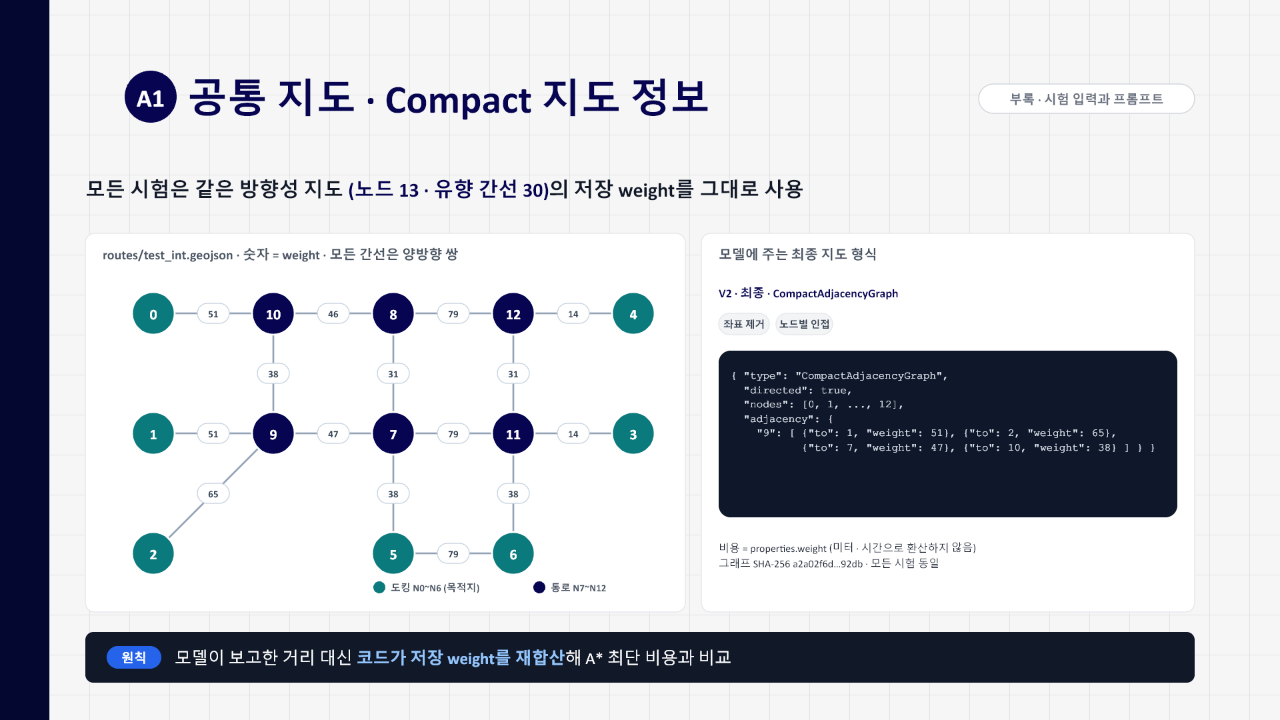
10장. 시험에 사용한 지도와 그래프 입력
10 · 지도와 그래프 입력
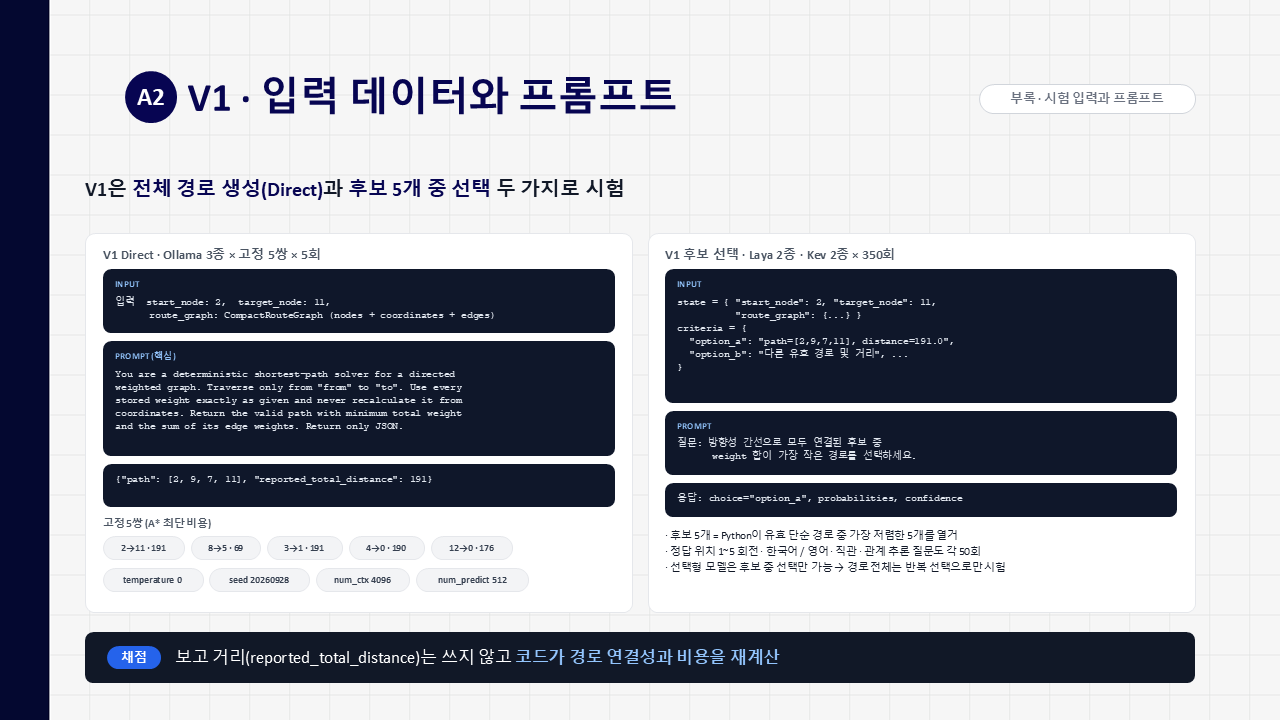
11장. V1 입력 데이터와 프롬프트
11 · V1 입력과 프롬프트
12장. V2 여섯 조건의 입력과 프롬프트
12 · V2 입력과 프롬프트
13장. V2 최종 다음 노드 선택 입력
13 · 다음 노드 선택 입력

버튼 또는 좌우 스와이프로 넘길 수 있습니다.

최종 실험 결과 · A* 기준

채택 · Kev 0.8B + 전체 그래프·인접 정보
도착 420/420 (100%) · 최단 비용 일치 52.4%
경로 생성 시간 중앙값 0.409초

비교 대안 · Kev 4B + 전체 그래프
도착 400/420 (95.2%) · 최단 비용 일치 75.0%
경로 생성 시간 중앙값 0.613초

모델 7종 × 입력 2종 × 84쌍 × 5회 = 5,880회 평가. 도착 안정성을 우선해 선정한 모델을 시뮬레이션 주행에 연결했습니다.

AI 기반 충돌 모니터링·예측

진행 중

AI 기반 충돌 모니터링·예측을 구현 중입니다.
이후 예측 결과와 하드웨어·주행 환경을 고려한 최적 경로로 확장할 예정입니다.
github.com/E1I6-Logistics/Logistics_FMS
02 · KICK CAN 팀 4인 · 개인 담당 Node 2

CAN 기반 RC카의 계기판 노드

STM32 노드가 CAN으로 연결된 RC카에서 계기판 노드를 맡아, 차량 상태 표시와 출력 제어를 구현했습니다.

개인 담당 · Node 2

차량 상태를 TFT와 CLCD에 표시

방향지시등, 조명, 부저 출력 제어

핀맵 설계와 하드웨어 배선 직접 수행

하드웨어

NUCLEO-F103RB · 내부 CAN 500kbps · SPI 공유 버스

팀 내 역할 분담

Controller입력과 RFID 인증팀원
Main Node모터 구동과 중계팀원
Node 1온도 · 초음파 · 조도 센싱팀원
Node 2계기판 표시와 출력 제어최세은

CAN 수신 검증과 상태 기반 출력

01

수신과 검증

프레임 큐에서 ID · 형식 · 길이를 확인

02

상태 반영

명령을 해석해 계기판 상태 모델 갱신

03

화면과 장치 출력

TFT 2대, CLCD, 조명과 부저 제어

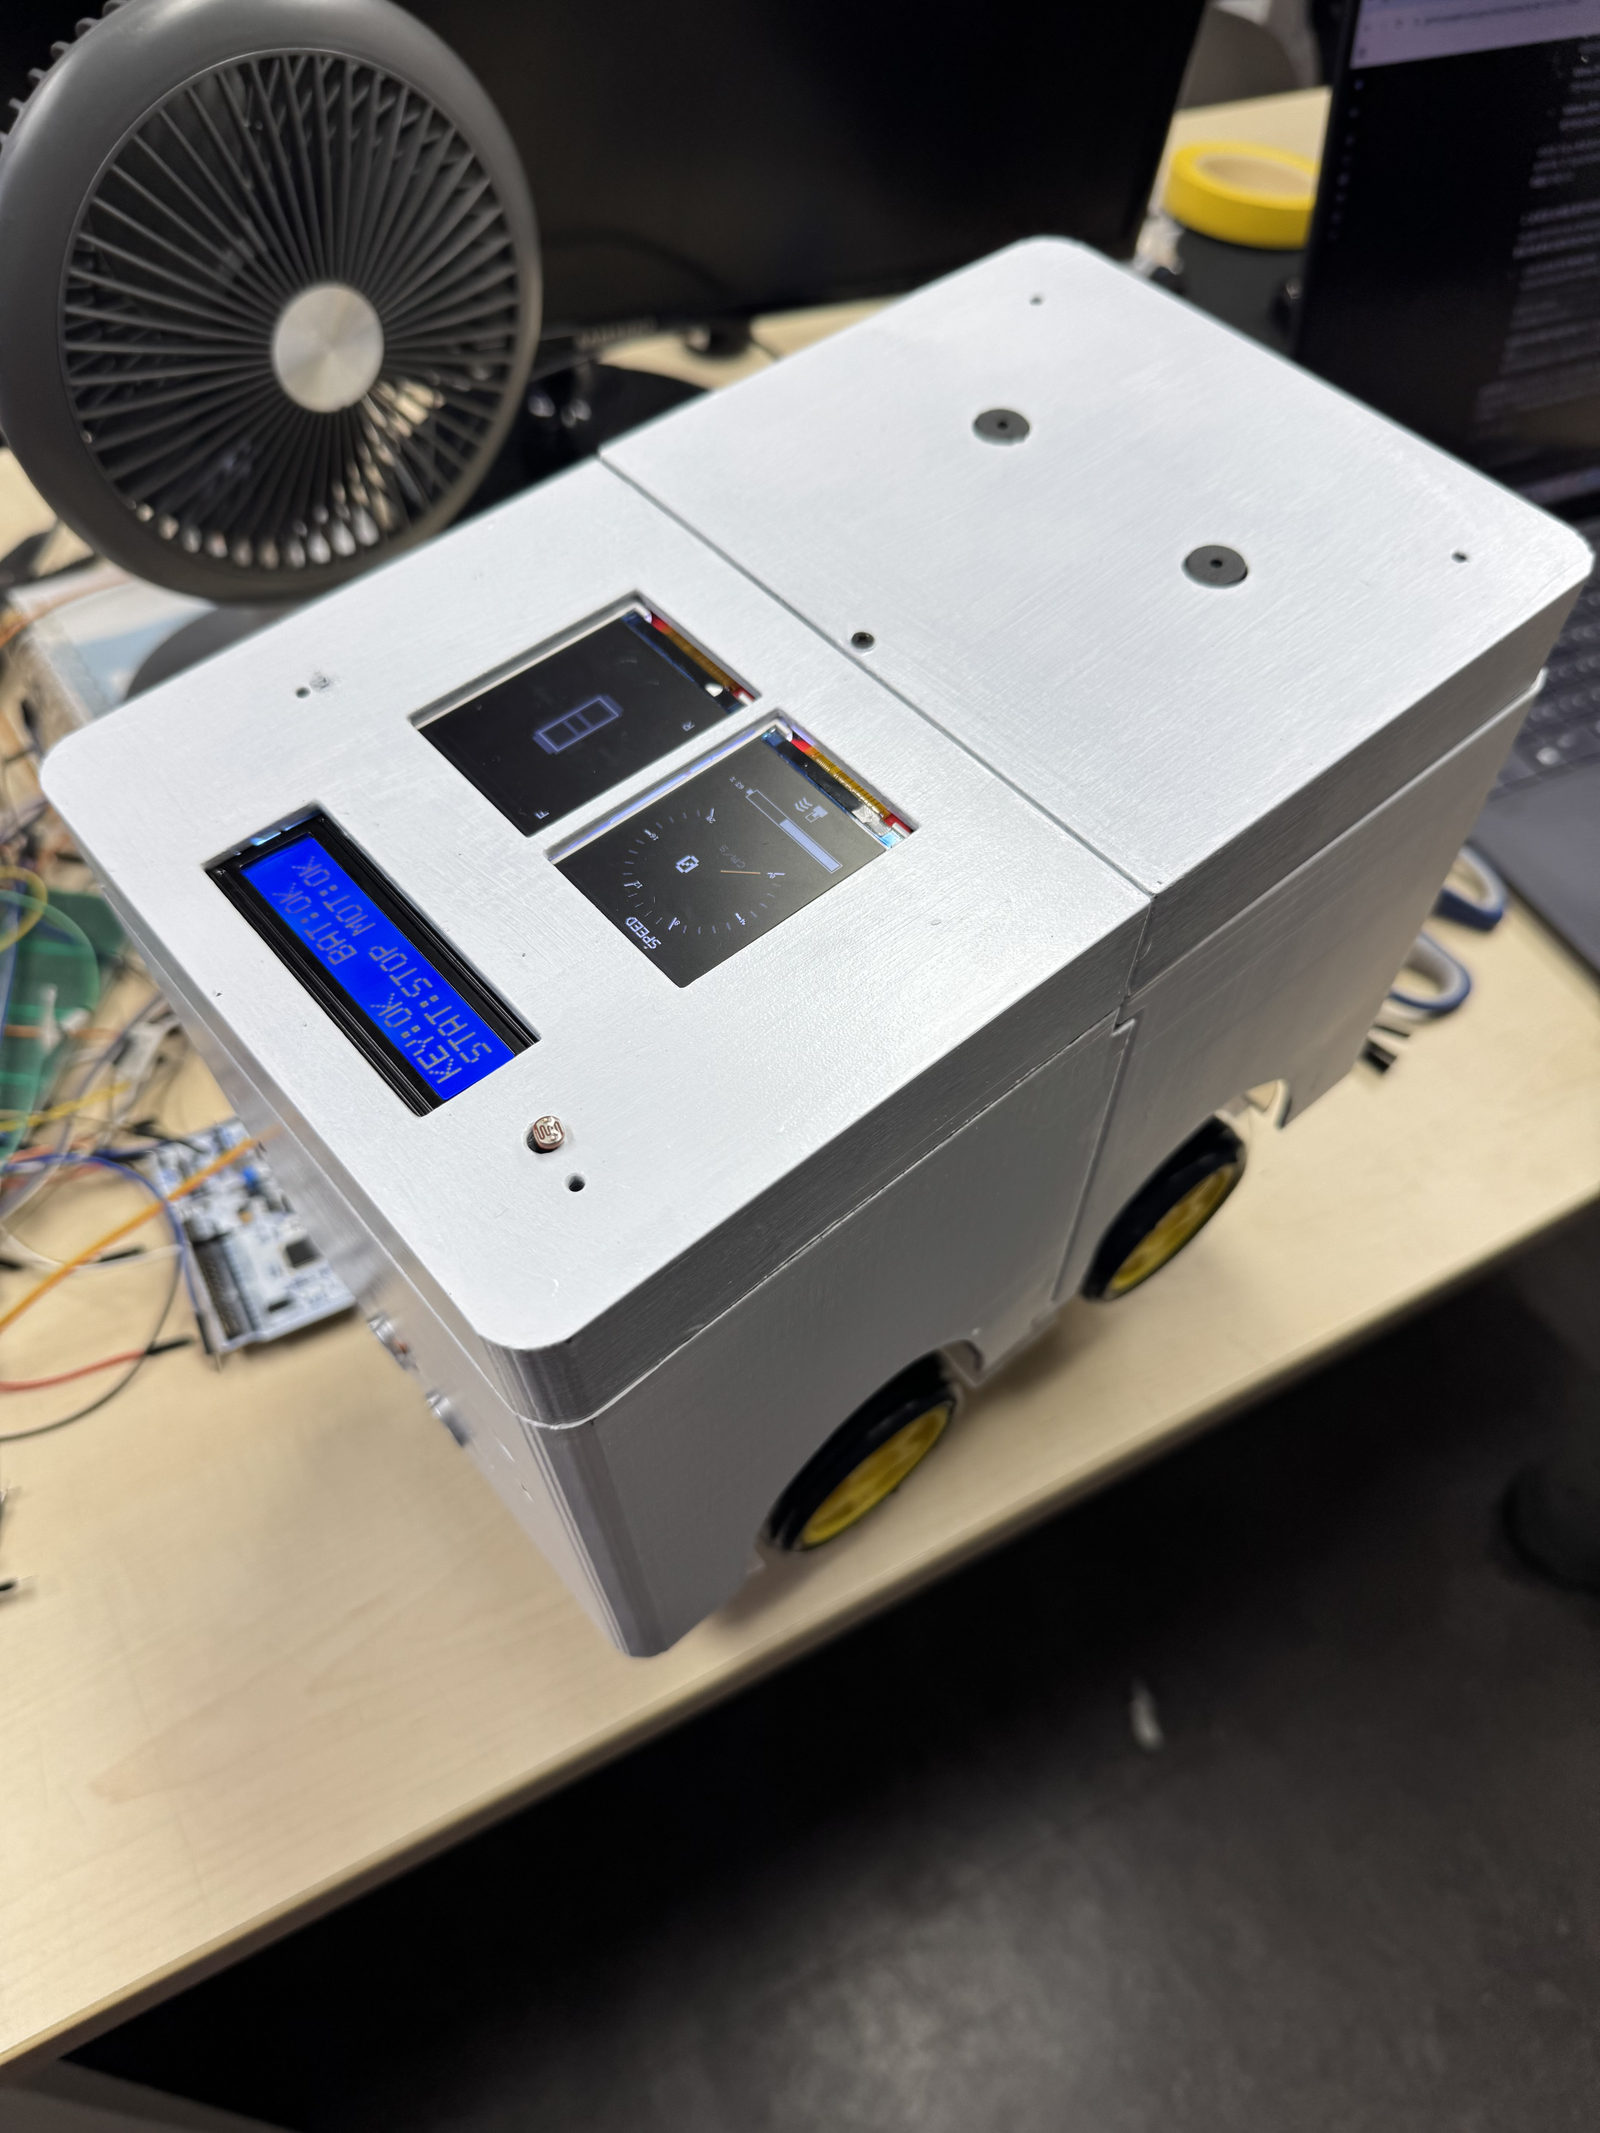
Kick CAN RC카 실물 — 차체 상단의 TFT 2대와 CLCD 계기판
Kick CAN RC카 실물 · Node 2 계기판
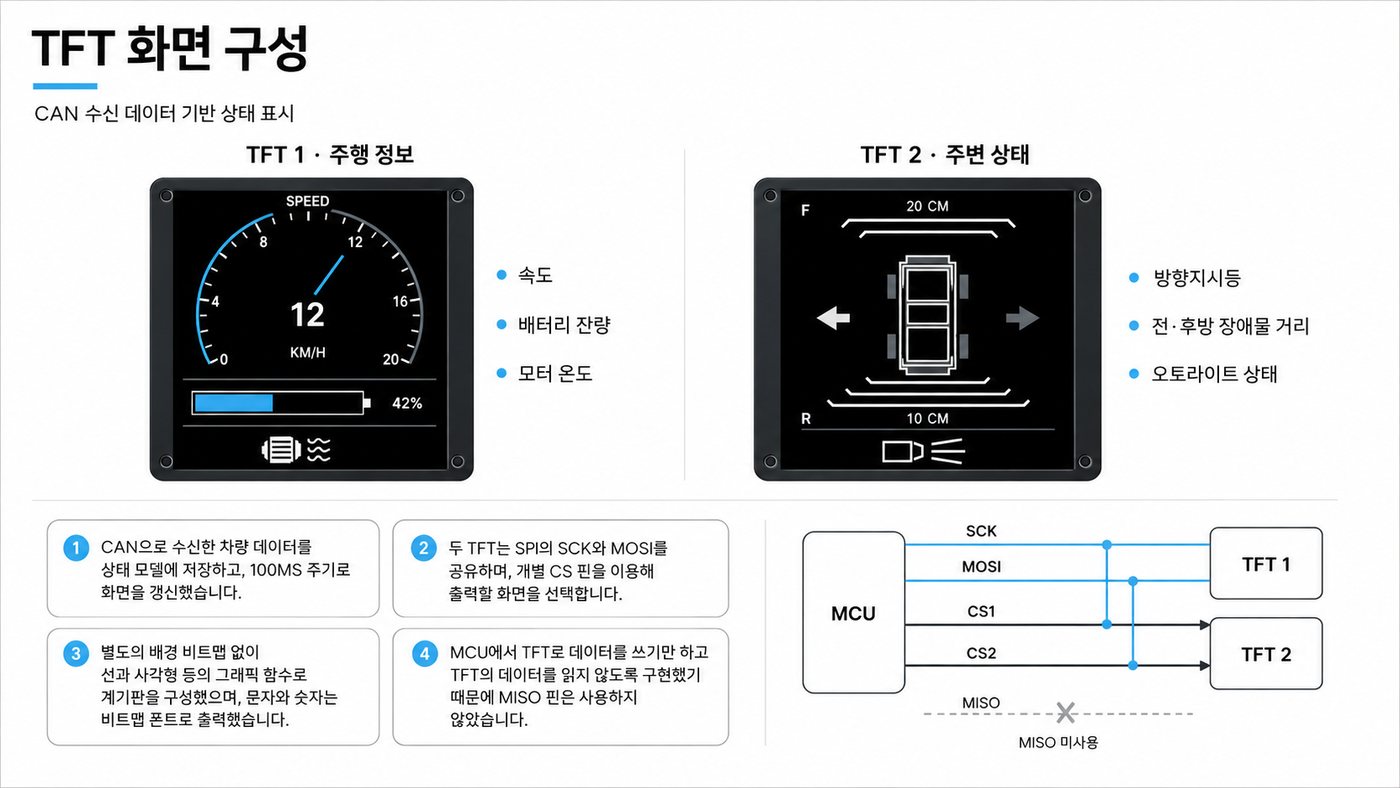
Kick CAN Node 2 — TFT 1 주행 정보, TFT 2 주변 상태 화면 구성
TFT 화면 구성과 SPI 연결, 팀 발표자료
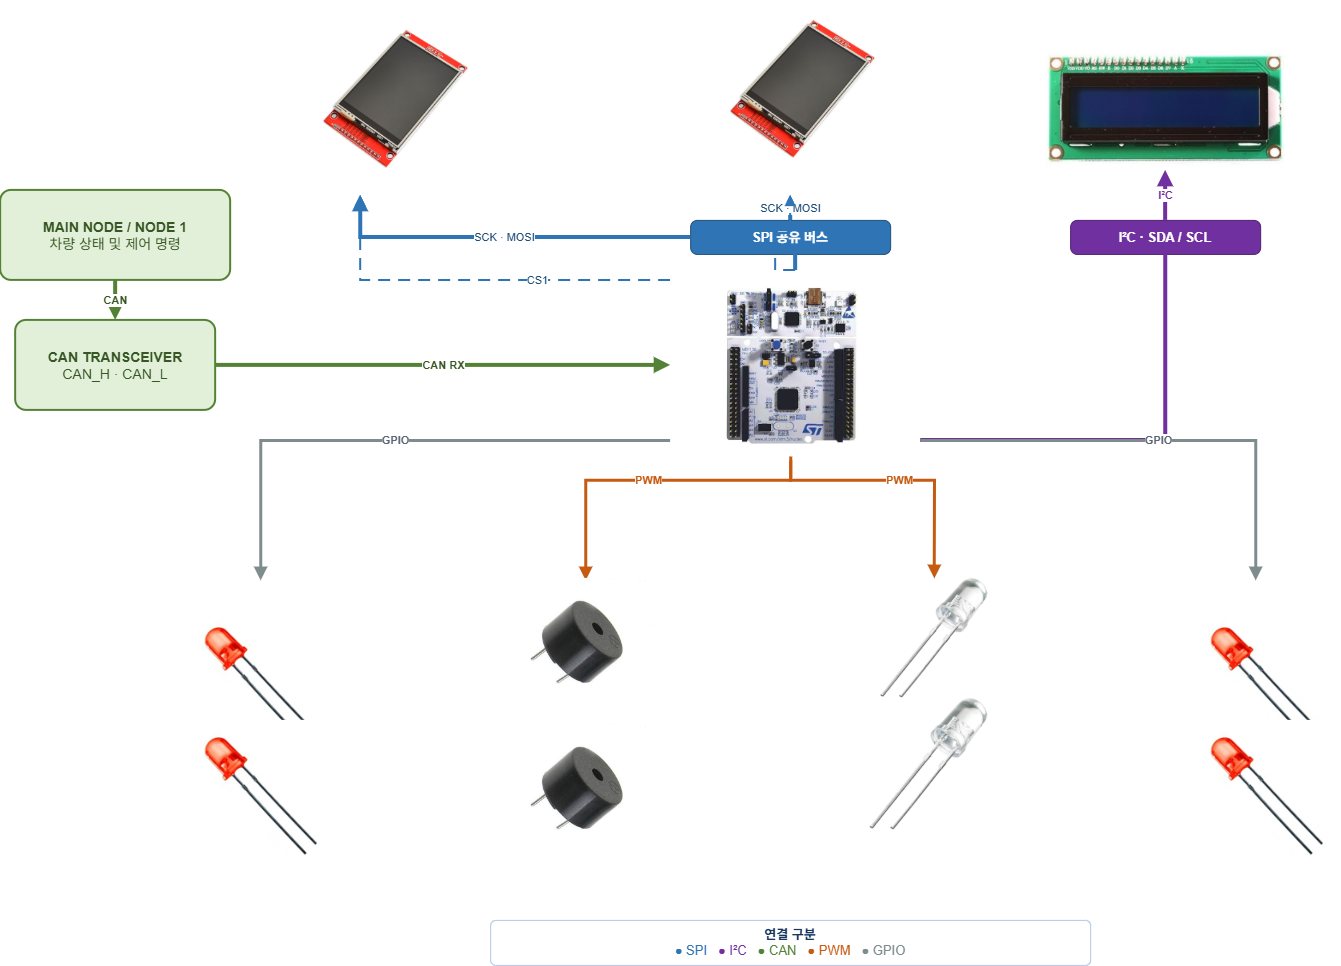
Node 2 하드웨어 연결 — CAN 트랜시버, SPI 공유 버스, TFT 2대, CLCD, LED, 부저
Node 2 하드웨어 연결 구성
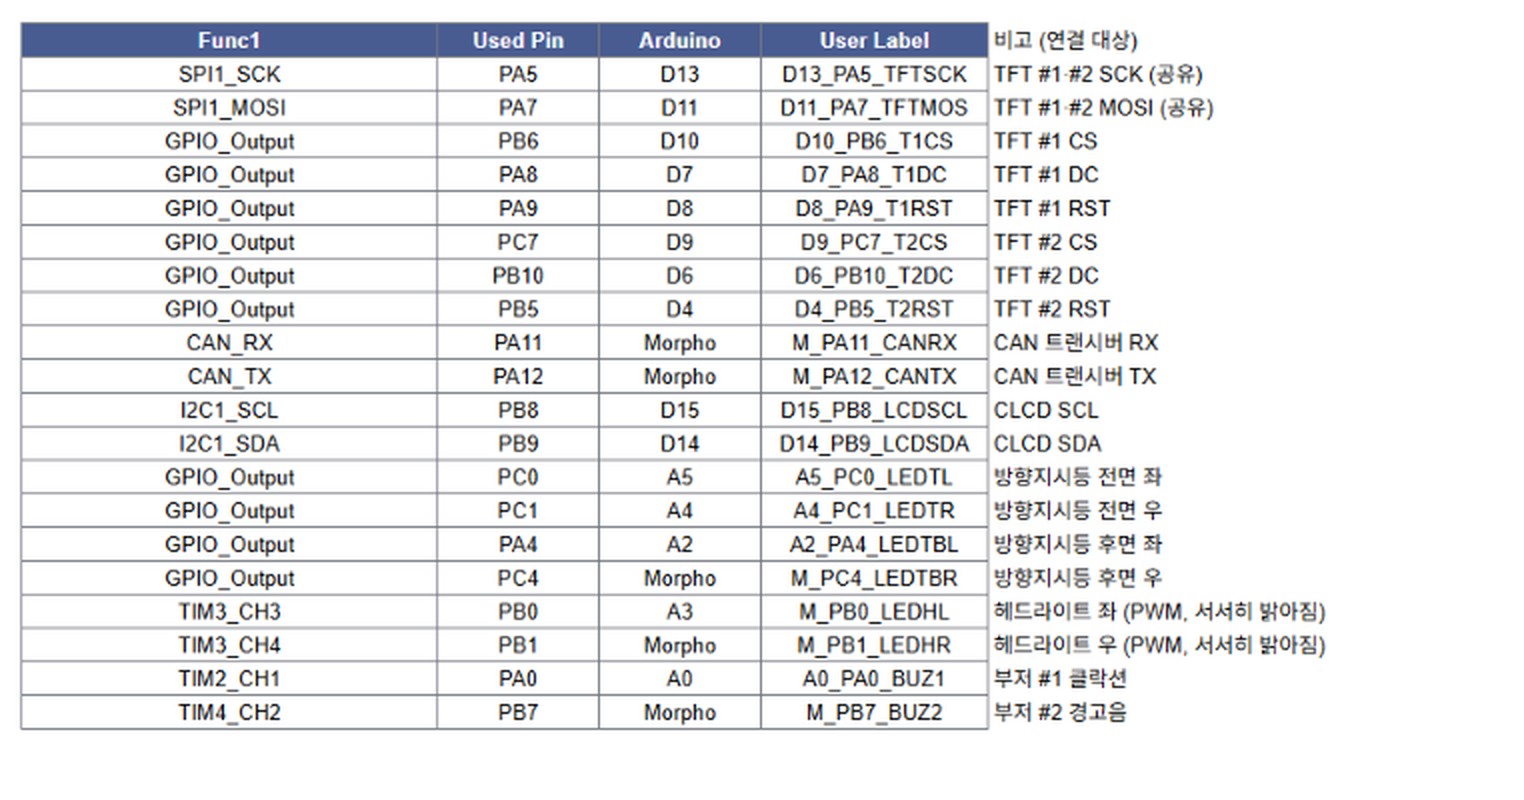
Node 2 핀맵 — SPI · CAN · I2C · GPIO · 타이머 채널별 사용 핀과 연결 대상
직접 작성한 핀맵 — 기능별 사용 핀과 연결 대상 정리
github.com/kick-can/Node_2
03 · SAFEKICK 팀 프로젝트 · 2026 ESW Contest 자유공모

출발 전 안전 점검을 안내하는 앱

전동 킥보드를 이용하기 전에 확인해야 할 항목을 앱 화면의 흐름으로 안내합니다.

개인 담당

앱 화면부터 시연 장치와 출품 영상까지

UI/UX와 앱 화면 흐름, 프론트엔드 구현 · 통합

시연용 바퀴 · 모터 릴레이 연결과 구동 코드 작성

테스트 케이스 작성, 간단한 3D 모델링

출품 시연 영상 기획 · 편집

사용자 흐름

면허증 등록QR 연결
→
얼굴 · 헬멧안전 점검
→
운행 상태 확인반납
서버 · AI 모델 · 주 장치 펌웨어와 기존 킥보드 하드웨어 통합은 팀원 담당
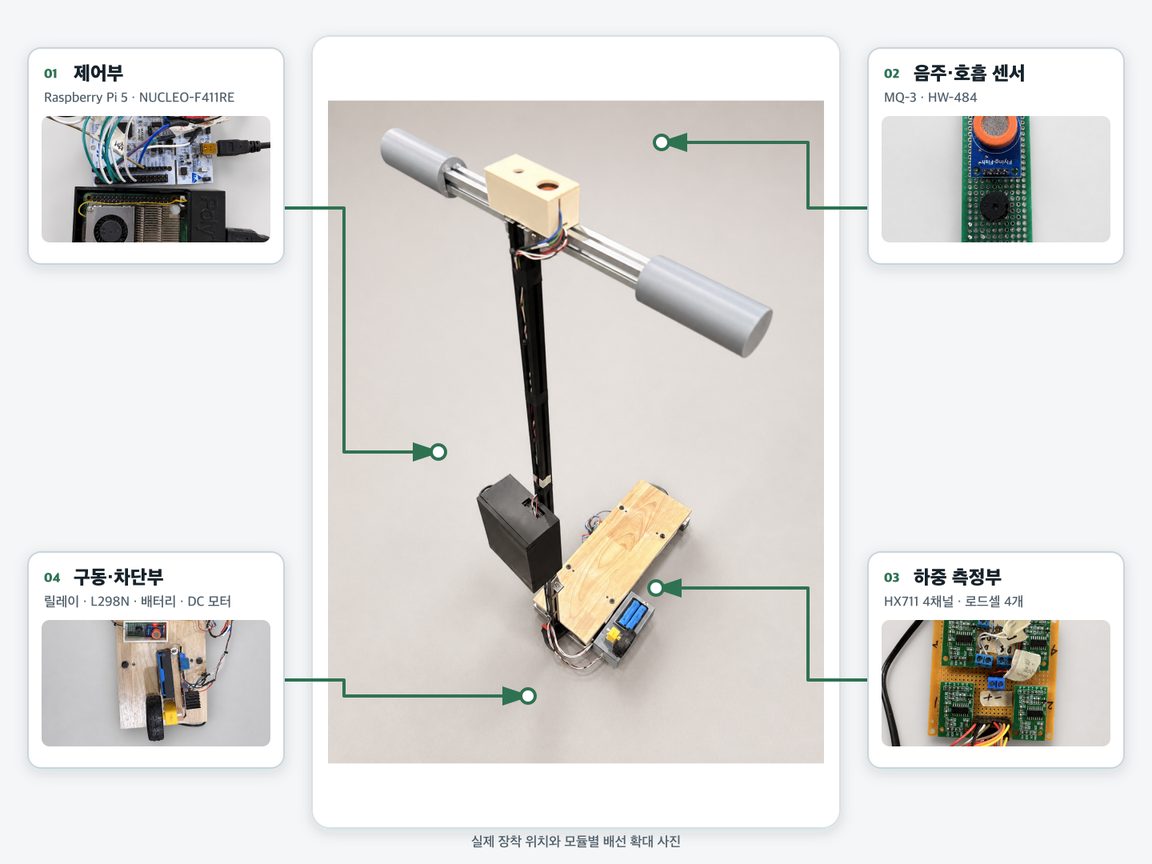
SafeKick 실물 — 제어부, 음주 · 호흡 센서, 하중 측정부, 구동 · 차단부 모듈 배치
팀 시제품과 장치 구성

인증 · 안전 점검 화면과 서버 상태 연동

화면 구현

회원가입 · 로그인, 면허증 촬영과 OCR 확인

QR 스캔, 셀피 인증, 안전 점검, 반납

Figma AI와 LLM으로 화면 · 코드를 구성한 뒤 검토하고 통합했습니다.

서버와 연결

HTTP로 요청 · 결과 처리

SSE로 운행 상태를 수신해 화면에 반영

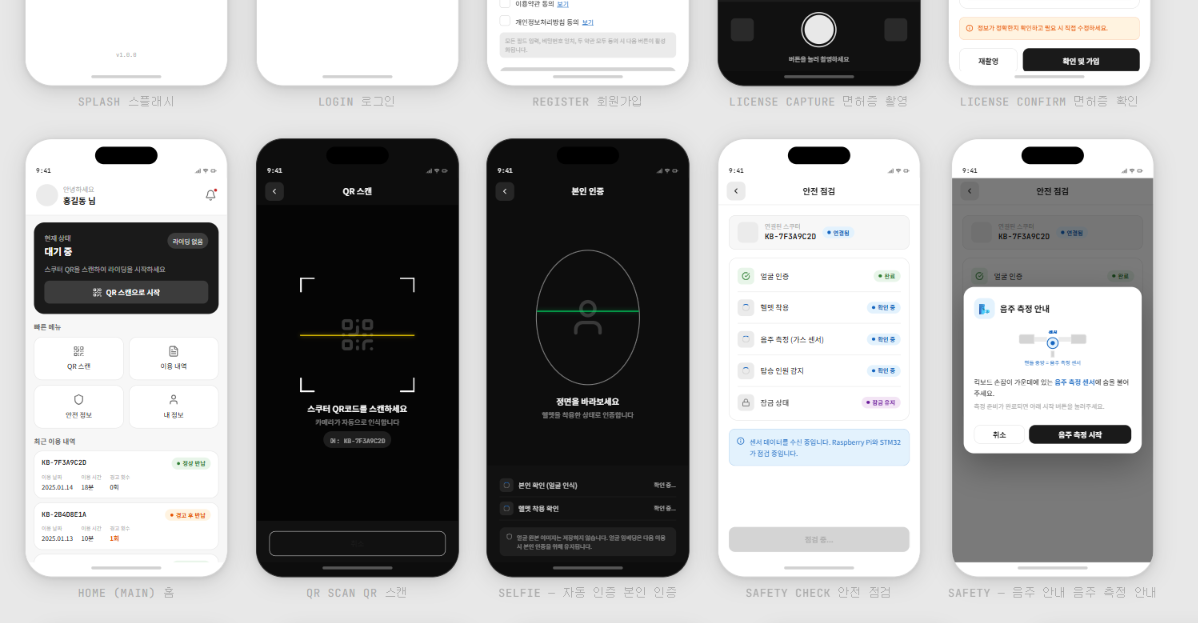
SafeKick 앱 화면 — 홈, QR 스캔, 본인 인증, 안전 점검과 음주 측정 안내
SafeKick 앱 화면 흐름 — 홈, 인증, 안전 점검
2026 ESW Contest 출품 시연 영상 (2분 29초) — 기획 · 편집
github.com/safe-kick/safe-kick-app Figma 화면 설계 시연 영상
04 · 음주컷 팀 프로젝트

음주 측정 데모와 시제품 제작

음주 측정값과 얼굴 확인 결과로 시동 허용 여부를 판단하는 장치입니다.

개인 담당

초기 기획과 협업 환경 구성

STM32 측정 데모, 케이스 · 거치대 모델링

센서 입력과 상태 처리

MQ-3 기준값 대비 변화량 측정

버튼 입력, LED · 부저 · 시동 상태 표시

실물 제작

Fusion 360 실측 모델링과 STL 출력

버튼, LED, MQ-3 센서 배선

얼굴 인식과 실제 하드웨어 최종 통합은 팀원 담당
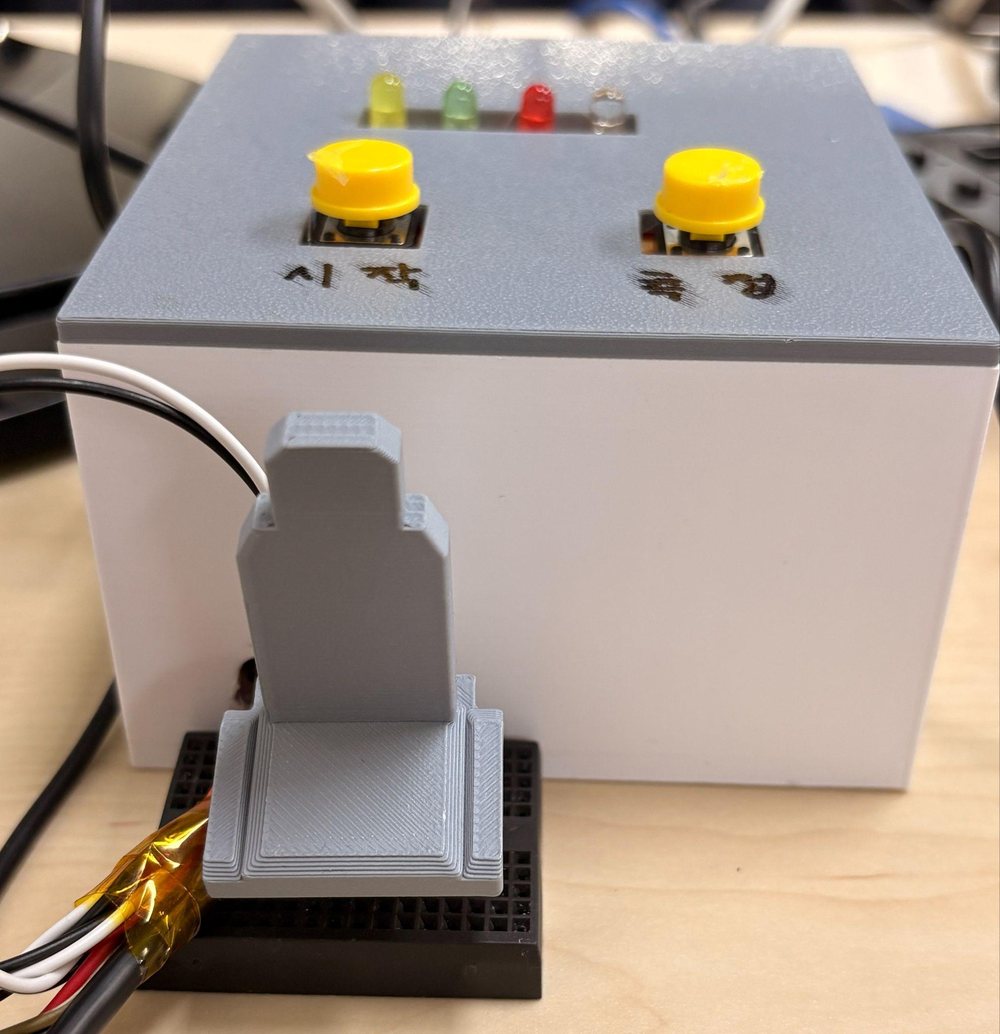
음주컷 시제품 외관 — 3D 출력 케이스, 상태 LED, 시작 · 출력 버튼, MQ-3 센서 거치대
Fusion 360 실측 모델링 · STL 출력 케이스와 센서 거치대
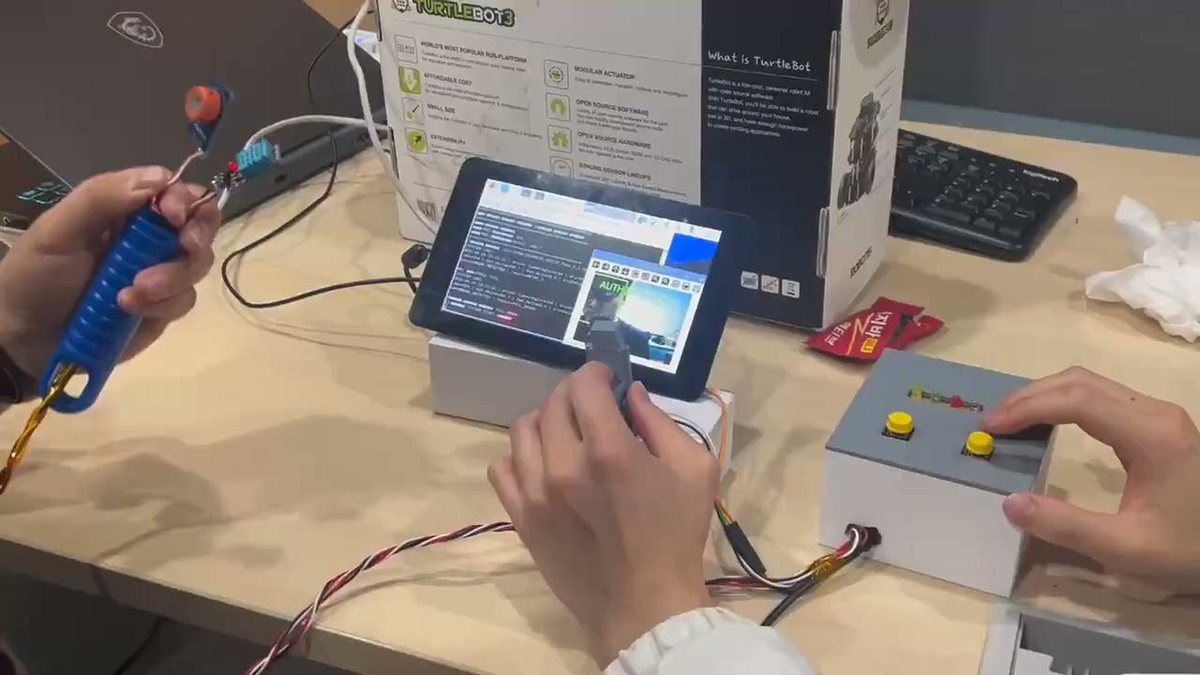
음주컷 시연 — MQ-3 센서 입력과 얼굴 인식 화면, 제어 박스 조작
팀 통합 시연 장면
github.com/Umjoo-Cut/StmDemo
05 · PLC MPS 팀 프로젝트

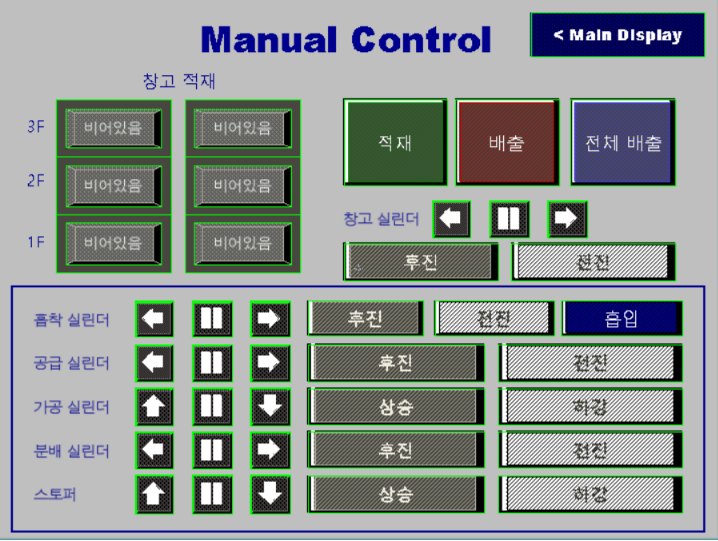
수동 · 자동 장비 제어와 HMI 화면 구성

MELSEC Q와 MPS 장비에서 수동 동작과 자동 시퀀스, 개별 장비 제어 화면을 맡았습니다.

개인 담당

수동 · 자동 동작 · 장비 제어 · HMI

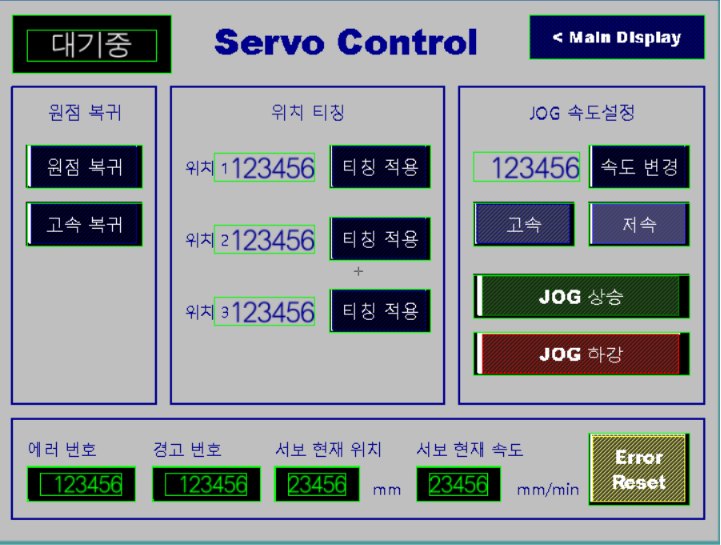
수동 적재 · 배출 화면, 실린더 · 서보 점검 화면, 자동 시퀀스

문제 해결

터치 버튼과 상태 램프를 겹쳐 조작 위치에서 결과를 확인하도록 구성했습니다.

사용 도구

GX Works2 · GT Designer3

기타 · 협업 E1I6 프로젝트

협업 환경 셋업과 알림 연동

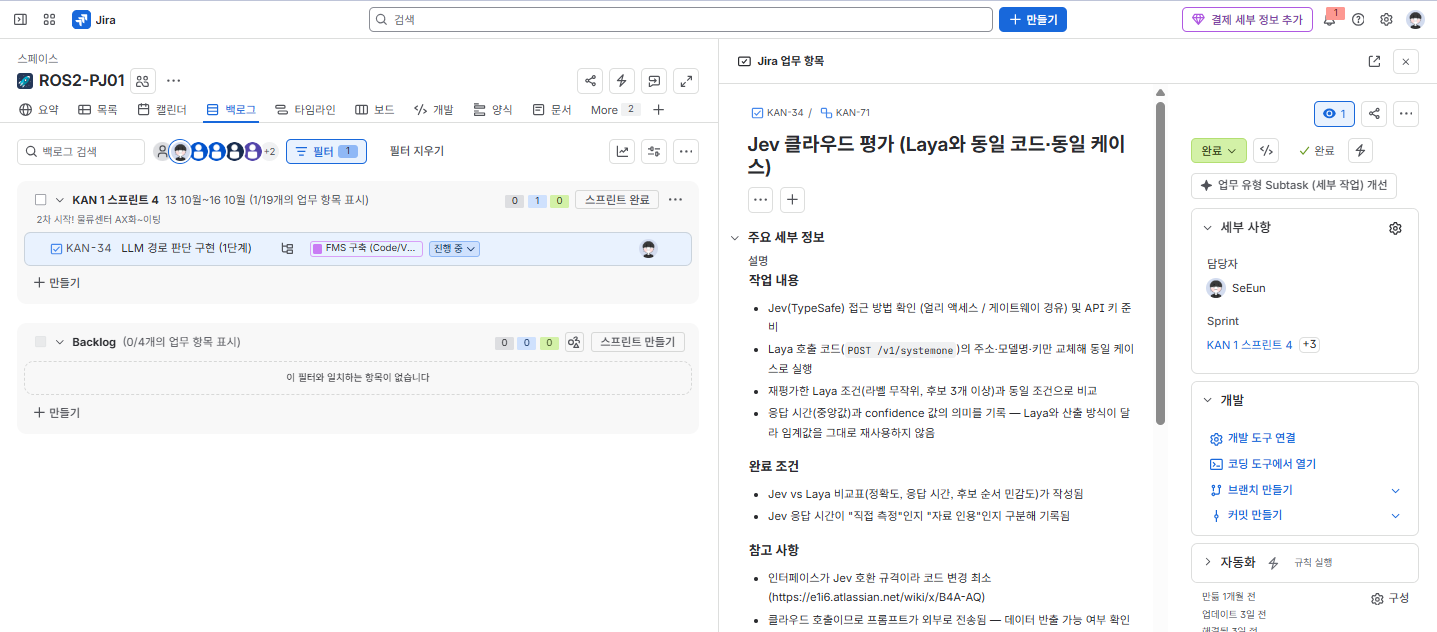
Jira 스프린트·백로그로 팀 운영 방식을 설정했습니다.
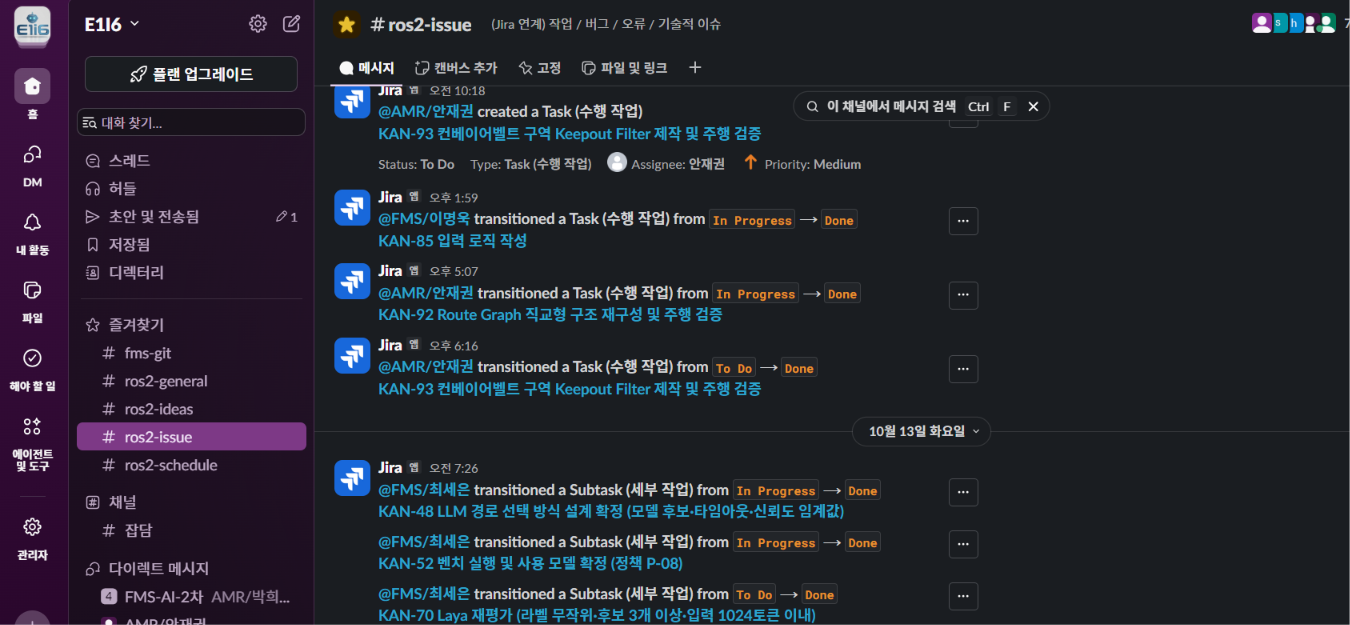
Slack에서 Jira 티켓을 생성하고, Confluence 문서와 Jira 이슈를 연결했습니다.
GitHub 작업 알림을 연동하고 Slackbot 리마인더로 회의 알림을 받았습니다.

E1I6 · COLLABORATION

협업 도구 연결 구성

Jira 스프린트 · 백로그
Confluence 문서 · 이슈 연결
Slack 티켓 생성 · 회의 알림
GitHub push · 커밋 알림
Slack 중심 · Jira 티켓과 Confluence 문서 연결 · GitHub 알림

팀 운영 · 연동 화면

스프린트 · 작업 · 일정 · 코드 변경

1 / 4
Jira ROS2-PJ01 프로젝트의 스프린트와 백로그 및 이슈 상세 화면
01 · Jira 스프린트·백로그 운영 방식 설정
Slack ros2-issue 채널에 Jira 작업 생성과 상태 변경 알림이 표시된 화면
02 · Jira 작업 생성·상태 변경 알림을 Slack 채널에 연결
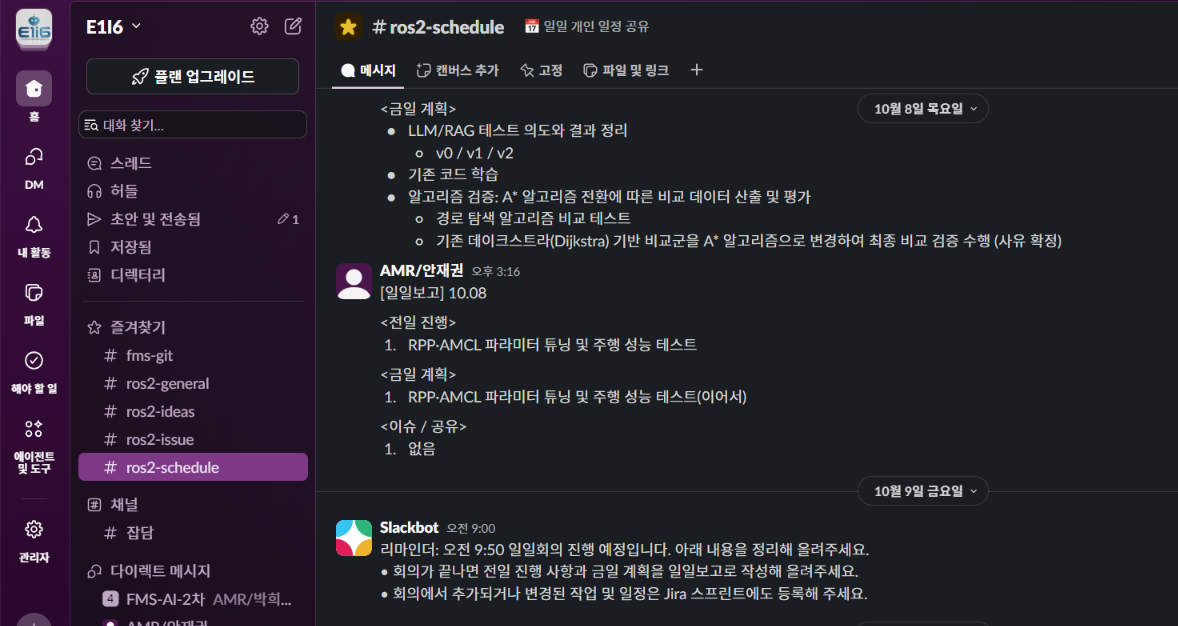
Slack ros2-schedule 채널의 일일 계획과 Slackbot 회의 리마인더
03 · 일정 공유와 Slackbot 일일 리마인더 설정
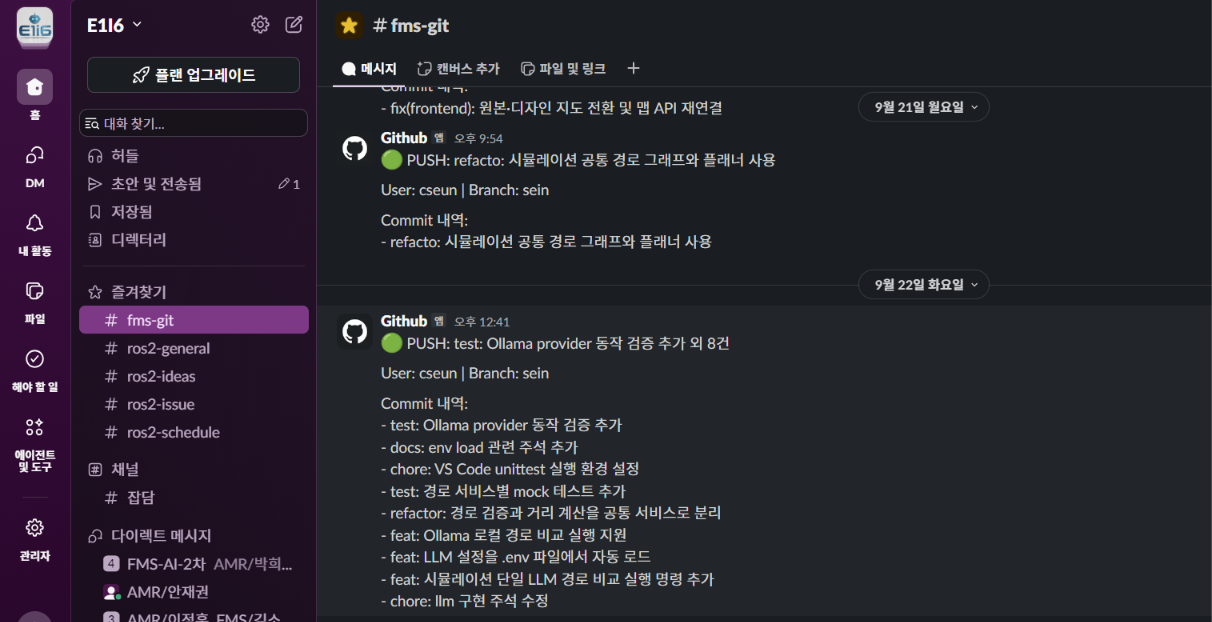
Slack fms-git 채널에 GitHub push와 커밋 내용 알림이 표시된 화면
04 · GitHub push·커밋 알림을 Slack 채널에 연결

버튼 또는 좌우 스와이프로 넘길 수 있습니다.

일하는 방식

코드의 값과 실제 장치 상태를 함께 확인합니다

문제 확인

하드웨어와 소프트웨어를 나눠서 접근합니다.
전원과 배선을 먼저 확인하고, 코드는 브레이크포인트와 watch로 상태를 관측합니다.

확인 순서

같은 증상의 사례가 있는지 팀과 자료에서 먼저 확인하고, 버전이 맞는지 점검한 뒤 수정에 들어갑니다.

협업

Git 브랜치 · 병합 · PR을 활용하고, 다음 작업자가 이어받을 수 있도록 Jira와 Confluence에 작업과 결정을 기록합니다.

관리자 방문 통계